Zusammenarbeit
KUNST
SCHÖNHEIT & WELLNESS
HANDWERK
KULTUR & GESCHICHTE
UNTERHALTUNG
UMFELD
ESSEN & GETRÄNKE
REVERSE ENGINEERING
WISSENSCHAFTEN
SPORT
TECHNOLOGIE
WEARABLES

English
Youblob (drawn from the sketch's pin map) · CC0

Inbetriebnahme: Die erste Stunde mit deinem eigenen Chip, getestet von einem ESP32
Inbetriebnahme ist das, was Ingenieure das erste Einschalten neuer Siliziumchips nennen, und die Reihenfolge dabei ist wichtiger als jeder einzelne Test. Schau hin, bevor du Strom einschaltest, schalte Strom ein, bevor du den Takt setzt, und begrenze den Strom, bevor du irgendetwas anderes tust, denn ein Kurzschluss, den eine Strombegrenzung in einer Sekunde abgefangen hätte, kann die einzigen Chips zerstören, die du hast.
Diese Stufe ist der Inbetriebnahmeplan für den PWM-Dimmer aus den früheren Stufen, auf der Breakout-Platine aus Stufe 2. Ein ESP32 übernimmt die Arbeit eines Labors: Er erzeugt den Takt des Chips, hält seinen Reset, setzt das Tastverhältnis an acht Pads und misst die PWM, die zurückkommt, und gibt dann für jedes Tastverhältnis PASS oder FAIL aus. Ein Notizbuch übersetzt einen Fehler in den Namen des Pads, dessen Draht falsch ist.
Ehrlich gesagt: Es gibt noch keinen Chip. Der Sketch wurde für diese Blaupause kompiliert, und die erwarteten Werte stammen aus den Simulationen der früheren Stufen; der erste echte Durchlauf liegt bei dir.
Erfahren
Ein Nachmittag, sobald der Chip eintrifft
Anweisungen
1
1
Die zu erwartenden Zahlen und wie man einen Fehler liest
Die zu erwartenden Zahlen und wie man einen Fehler liest
Jupyter-Notebook wird geladen …
2
2
Der Chip, den du gerade in Betrieb nimmst
Der Chip, den du gerade in Betrieb nimmst
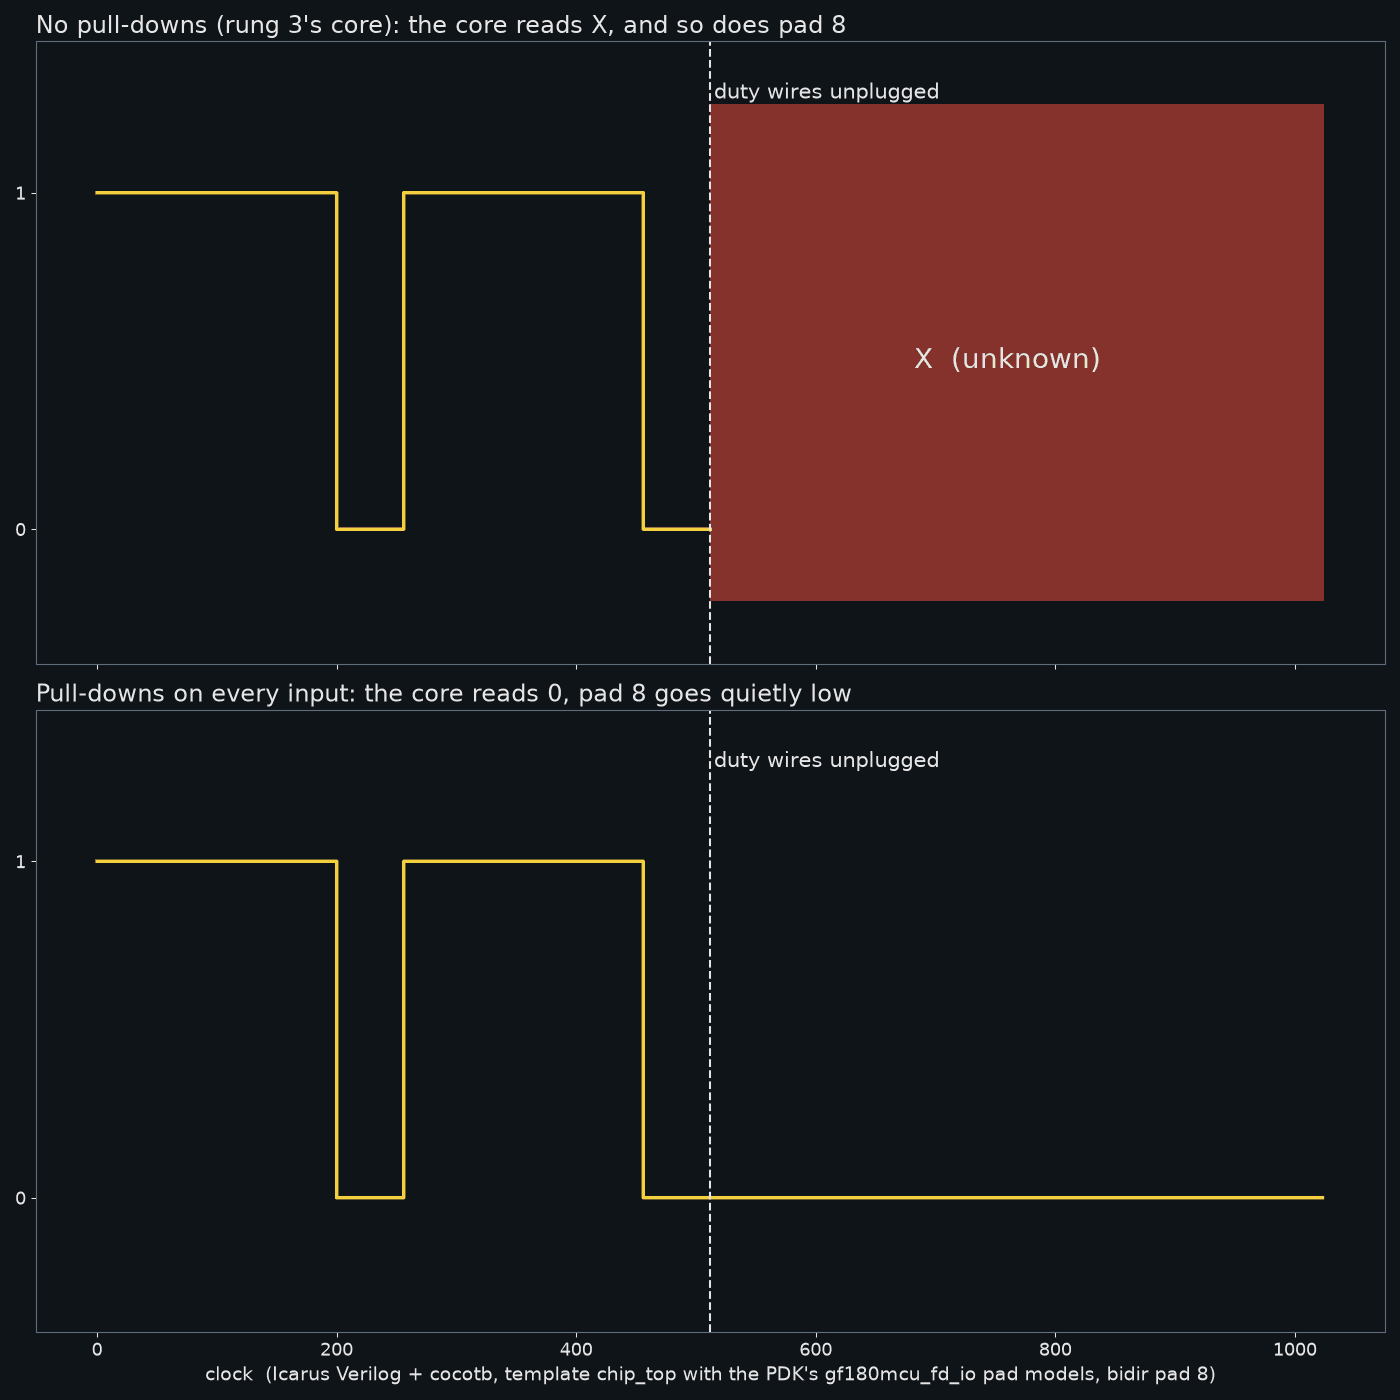
Der eingebettete Blueprint legt Pull-down-Widerstände an jeden Eingang, sodass ein nicht angeschlossener Chip deaktiviert bleibt. Genau das testet dieser Plan.
3
3
Vor dem Anlegen einer Spannung
Vor dem Anlegen einer Spannung
Ohne angeschlossene Verbindungen den Chip-on-Board betrachten, der auf dem Breakout sitzt, unter der Lupe: sauber aufgesetztes Quadrat, keine Lötbrücke, nichts lose. Dann mit dem Multimeter den Widerstand zwischen einem VDD-IO-Pad und einem GND-IO-Pad des Breakouts messen, in beiden Polaritäten, und beide Werte notieren. Ein Messwert nahe null bedeutet einen Kurzschluss: dann hier anhalten. Die Pad-Tabelle für Durchlauf 1 nennt, welche Breakout-Pads VDD-IO und GND-IO sind; verwende die Tabelle deines Durchlaufs, da wafer.space darauf hinweist, dass sich Pinbelegungen zwischen Durchläufen ändern.
Prüfe auf die gleiche Weise, dass kein Daten-Pad mit seinem Nachbarn oder mit Masse kurzgeschlossen ist.
Materialien für diesen Schritt:
 Eigener ASIC-Die1 Stück
 Leiterplatte1 Stück
Benötigte Werkzeuge:
 Multimeter
4
4
Leistung, bei niedriger Strombegrenzung
Leistung, bei niedriger Strombegrenzung
Stellen Sie das Labornetzteil vor dem Anschluss auf die Versorgungsspannung Ihres Chips ein. Diese Spannung hängt von den Bibliotheken ab, mit denen Ihr Chip gebaut wurde: Die Standardbibliotheken der Vorlage sind 5-V-Bibliotheken, es kann aber auch mit 3,3-V-Bibliotheken gebaut werden. Entnehmen Sie den genauen Wert der Dokumentation Ihres Durchlaufs; die Pad-Tabelle des Durchlaufs 1 nennt die Versorgungspads, aber nicht deren Spannung.
Stellen Sie die Strombegrenzung auf die niedrigste Einstellung, bei der das Netzteil noch regelt, verbinden Sie VDD IO und GND IO und schalten Sie ein, während ESP32 noch getrennt ist. Ohne Takt und mit allen auf Masse gezogenen Eingängen sollte der Chip ruhig bleiben. Notieren Sie den Strom. Geht die Versorgung sofort in die Strombegrenzung, schalten Sie aus: Es liegt ein Kurzschluss vor.
Messen Sie den Strom danach noch zweimal: im Reset mit laufendem Takt und während der Chip ein Muster abspielt. Diese drei Werte sind die eigene Signatur Ihres Chips; eine Platine, die später deutlich mehr zieht als heute, hat einen Fehler.
Benötigte Werkzeuge:
 LabornetzgerätMultimeter
5
5
Verdrahte den ESP32
Verdrahte den ESP32
Zwölf Drähte, wie im Bild und in der Kopfzeile der Skizze: GPIO 27 zum Takt-Pad, 26 zu rst_n, 32 zu Eingang 0 (enable), 13, 14, 18, 19, 21, 22, 23 und 25 zu bidirektionalen Pads 0 bis 7, und bidirektionales Pad 8 zurück zu GPIO 34, plus eine gemeinsame Masse. GPIO 34 ist ein reiner Eingangspin am ESP32, daher kann er nie mit dem Ausgang des Chips in Konflikt geraten.
Der ESP32 ist ein Bauteil mit 3,3 V, und seine Eingänge sind nicht 5-V-tolerant. Falls die I/O-Spannung Ihres Chips nicht 3,3 V beträgt, setzen Sie Pegelwandler in alle zwölf Leitungen: drei Vierkanal-Platinen. Die übliche Bauart hat Pull-up-Widerstände auf beiden Seiten, die die schwachen Pull-down-Widerstände des Chips überschreiben können, bis der ESP32 seine Pins ansteuert; die Skizze hält Reset und Enable beim Start sofort auf Low, noch bevor der Takt läuft.
Materialien für diesen Schritt:
 Logikpegelwandler3 Stück
 Steckbrücken1 Stück
Benötigte Werkzeuge:
 Steckbrett
6
6
The test sketch
The test sketch
bringup.ino. It starts the chip's clock with the ESP32's LED PWM peripheral at 100 kHz, with 1-bit resolution for a plain square wave; holds reset low for 1,000 chip clocks; checks that the output stays low while enable is off; then sets seven duty values and measures the high time with pulseIn, averaged over eight periods, against 10 microseconds per step, within 3 microseconds. It compiles for the ESP32 with the Arduino ESP32 core 3.3.12; it has not been run, because the chip does not exist yet.
bringup.inocpp
Benötigte Werkzeuge:
 ESP32-Entwicklungsboard
 Desktop-Computer
7
7
Wie ein guter Chip ausgibt
Wie ein guter Chip ausgibt
Öffnen Sie den seriellen Monitor mit 115200 Baud. Ein funktionierender Chip gibt pro Zeile den Duty-Wert, die erwartete und gemessene High-Zeit in Mikrosekunden sowie das Ergebnis aus:
# Chip-Takt 100000 Hz, PWM Periode 2560 us
duty,expected_us,measured_us,result
disabled,0,0,PASS
0,0.0,0.0,PASS
1,10.0,10.0,PASS
...
254,2540.0,2540.0,PASS
# 0 failure(s)
Sehen Sie sich danach Pad 8 zusätzlich mit dem Oszilloskop an: Eine Periode sollte bei diesem Takt 2.560 Mikrosekunden betragen, mit sauberen Flanken. Der Sketch misst die Zeit; das Oszilloskop zeigt die Form, und eine langsame oder schwingende Flanke durch einen Pegelwandler ist nur dort sichtbar.
Benötigte Werkzeuge:
 Digitales Oszilloskop
8
8
Ein Chip, der nicht hochfährt
Ein Chip, der nicht hochfährt
Fehlersuche bei der Inbetriebnahme.
Flow
Loading...
9
9
Quellen und ehrliche Grenzen
Quellen und ehrliche Grenzen
**Quellen**, abgerufen am 29. September 2026: wafer-space/chip-on-board-wire-bonded-pcbs, run-1/README.md (die Pad-Tabelle mit den Bezeichnungen VDD-IO- und GND-IO-Pads sowie der Hinweis, dass sich die Pinbelegungen zwischen den Durchläufen ändern); wafer-space/gf180mcu-project-template, README.md und Makefile (der Standardwert von 5 V und die Bibliotheksoptionen für 3,3 V); die Simulationen der früheren Stufen für die erwarteten High-Zeiten.
**Ehrliche Grenzen.** Es existiert noch kein Chip: Dieser Plan und seine Skizze wurden noch nicht auf Silizium getestet. Die Versorgungsspannung und der Strom werden hier nicht angegeben, weil die zum Zeitpunkt des Schreibens verfügbare Dokumentation zum Durchlauf sie nicht angibt. Die Wirkung des Pegelwandlers auf die Pull-Down-Widerstände hängt von der verwendeten Platine ab.
Materialien
4- 1 StückPlatzhalter
- 1 StückPlatzhalter
- 3 StückPlatzhalter
- Platzhalter
Benötigte Werkzeuge
6- Platzhalter
- Platzhalter
- 1 vendor sell this, none ship to you yetPlatzhalter
- Platzhalter
- Platzhalter
- 1 vendor sell this, none ship to you yetPlatzhalter
Verwandte Blueprints
Diese Blueprints teilen Wissen — Techniken, Materialien oder Prinzipien
Through the Pads: What Your Chip's Pins Do When Nothing Is Connected
von Ed
Elektronik
40
0
0
0
0
0

The Chip-on-Board Breakout: From a 0.4 mm Mezzanine to Pins You Can Reach
von Ed
Elektronik
41
0
0
0
0
0

Your Own chip_core: An 8-bit PWM Dimmer, Tested Before It Is Silicon
von Ed
Elektronik
40
0
0
0
0
0

Your First Chip on a Shared Wafer: What You Need to Start at Home
von Ed
Elektronik
53
0
0
0
0
0
CC0 Gemeinfrei
Dieser Blueprint ist unter CC0 veröffentlicht. Sie dürfen dieses Werk für jeden Zweck frei kopieren, ändern, verbreiten und verwenden, ohne um Erlaubnis zu fragen.
Unterstützen Sie den Maker, indem Sie Produkte über seinen Blueprint kaufen, wo er eine Maker-Provision von Anbietern festgelegt, verdient. Oder erstellen Sie eine neue Iteration dieses Blueprints und verbinden Sie ihn in Ihrem eigenen Blueprint, um Einnahmen zu teilen.