Colaboración
ARTE
BELLEZA Y BIENESTAR
ARTESANÍA
CULTURA E HISTORIA
ENTRETENIMIENTO
MEDIO AMBIENTE
COMIDA Y BEBIDAS
INGENIERÍA INVERSA
CIENCIAS
DEPORTES
TECNOLOGÍA
TECNOLOGÍA VESTIBLE
La bomba peristáltica: dos puntos cerrados a la vez, y ninguna válvula toca el fluido
Traducido
Emma

Creado por

Emma

27. septiembre 2026SE
132
0
0
0
0

La bomba peristáltica: dos puntos cerrados a la vez, y ninguna válvula toca el fluido

Aprieta una manguera entre dos dedos y deslízalos a lo largo de ella: el líquido que hay delante es empujado hacia adelante, y la manguera recupera su forma detrás de tus dedos y se vuelve a llenar. Eso es todo el principio de una bomba peristáltica. Un rotor lleva rodillos por una pista curva, cada uno de los cuales pellizca un tubo flexible hasta cerrarlo y rueda a lo largo de él. Solo el interior del tubo toca el líquido. No hay válvulas que se obstruyan, ni sellos que goteen, ni nada que limpiar salvo un tubo que puede desecharse. Por eso es la bomba para la sangre, para cultivos celulares, para dosificar productos químicos en un suministro de agua, para el hormigón y para la tinta de impresora. Rufus Porter y J. D. Bradley la patentaron en 1855 como bomba de pozo, y dejaron escrita la única regla que toda bomba peristáltica sigue debiendo cumplir: el tubo debe cerrarse en **dos puntos al mismo tiempo**. En 1881 Eugene Allen usó el mismo principio para mover sangre, precisamente porque no tiene válvulas en las que la sangre pueda coagularse. Este peldaño construye una sobre un motor paso a paso.
Intermedio
Alrededor de 6 horas

Instrucciones

1

Elige primero el tubo: determina todo lo demás

El tubo es la bomba. Su diámetro interior determina el caudal por vuelta, su pared determina con qué fuerza deben apretar los rodillos, y su material determina qué puede transportar y cuánto dura. Usa tubo de **silicona** para esta construcción: recupera rápidamente su forma redonda después de cada pellizco, lo que vuelve a llenar la zona detrás del rodillo. El tubo transparente PVC es más barato y más rígido: se recupera más lentamente, adquiere antes una deformación plana permanente y solo sirve para un uso lento y ocasional. Mide el diámetro interior y el grosor de la pared con calibre, en un extremo cortado, en varios puntos alrededor del círculo. Un tubo aplastado equivale exactamente a **dos espesores de pared**; esa es la separación inicial entre rodillo y pista. Anota ambos valores: la pista se diseña en torno a ellos en el siguiente paso.

Materiales para este paso:

Tubo de siliconaTubo de silicona1 metro

Herramientas necesarias:

Calibre digital de 6 pulgadasCalibre digital de 6 pulgadas
2

Imprime la pista, el rotor y los rodillos

Imprime una carcasa con una pista curva de 25 mm de radio hasta la línea central del tubo, envolviendo **al menos 180 grados**: una forma de U con el tubo entrando por una pata y saliendo por la otra. Imprime un rotor de tres brazos que encaje en el eje de 5 mm del motor paso a paso con un tornillo prisionero, y coloca un rodamiento de monopatín sobre un tornillo de máquina en el extremo de cada brazo como rodillo. Los rodamientos de rodillos en lugar de clavijas fijas son la diferencia entre una bomba y un cortatubos: una clavija arrastra a lo largo del tubo y lo desgasta hasta atravesarlo. Haz de la pista una pieza independiente sujeta por dos tornillos en orificios ranurados, para poder acercarla al rotor. Ese ajuste es la **oclusión**: qué tan fuerte se aprieta el tubo, y es el único parámetro que tiene la bomba. Sujeta el tubo en ambos extremos de la pista con clips impresos, o se desplazará junto con los rodillos hasta quedar tensado y dejará de bombear.

Materiales para este paso:

Filamento PETGFilamento PETG120 g
Rodamiento de bolasRodamiento de bolas3 piezas
Tornillos de máquinaTornillos de máquina10 piezas
Motor paso a pasoMotor paso a paso1 pieza

Herramientas necesarias:

Impresora 3D de filamento (FDM)Impresora 3D de filamento (FDM)
Calibre digital de 6 pulgadasCalibre digital de 6 pulgadas
Juego de llaves AllenJuego de llaves Allen
Taladro inalámbricoTaladro inalámbrico
Juego de brocasJuego de brocas
3

Flujo por vuelta y la regla de dos puntos cerrados

Cargando el cuaderno de Jupyter…
4

The drive: a stepper, a speed knob and a reverse button

A stepper motor is the right drive for a dosing pump: it turns a known angle per step, so the volume pumped is simply steps counted. This sketch reads a potentiometer for speed and a button to reverse — reversing is how you clear an air lock or empty a line back into its bottle. Set the driver's current limit before connecting the motor; a stepper run at the wrong current either stalls under the tube's resistance or overheats.
peristaltic_drive.inoarduino
/*
  peristaltic_drive.ino -- run a stepper-driven peristaltic pump at a set speed.

  Hardware: a NEMA 17 stepper on an A4988 (or DRV8825) driver board, a 10 k
  potentiometer for speed, and a push button to reverse.
  Wiring:   driver STEP -> D3, DIR -> D4, EN -> D8 (LOW = enabled)
            pot wiper -> A0, pot ends -> 5V and GND
            button    -> D2 and GND (internal pull-up)
  The driver's own VMOT must come from the 12 V supply, with a 100 uF capacitor
  across it at the board, and its current limit set BEFORE the motor is connected.
*/

const int PIN_STEP = 3;
const int PIN_DIR  = 4;
const int PIN_EN   = 8;
const int PIN_BTN  = 2;
const int PIN_POT  = A0;

const long STEPS_PER_REV = 200L * 16L;   // 1.8 deg motor, 1/16 microstepping
const float RPM_MIN = 2.0;
const float RPM_MAX = 150.0;

unsigned long lastStep = 0;
unsigned long interval = 0;              // microseconds between steps
bool forward = true;
bool lastBtn = HIGH;

void setup() {
  pinMode(PIN_STEP, OUTPUT);
  pinMode(PIN_DIR, OUTPUT);
  pinMode(PIN_EN, OUTPUT);
  pinMode(PIN_BTN, INPUT_PULLUP);
  digitalWrite(PIN_EN, LOW);
  digitalWrite(PIN_DIR, HIGH);
  Serial.begin(9600);
}

void loop() {
  // speed from the pot, re-read every loop so turning it takes effect at once
  float rpm = RPM_MIN + (RPM_MAX - RPM_MIN) * analogRead(PIN_POT) / 1023.0;
  interval = (unsigned long)(60.0e6 / (rpm * STEPS_PER_REV));

  // reverse on a button press (edge, not level), to clear an air lock
  bool b = digitalRead(PIN_BTN);
  if (b == LOW && lastBtn == HIGH) {
    forward = !forward;
    digitalWrite(PIN_DIR, forward ? HIGH : LOW);
    Serial.println(forward ? F("forward") : F("reverse"));
    delay(30);                           // crude debounce
  }
  lastBtn = b;

  unsigned long now = micros();
  if (now - lastStep >= interval) {
    lastStep = now;
    digitalWrite(PIN_STEP, HIGH);
    delayMicroseconds(2);
    digitalWrite(PIN_STEP, LOW);
  }
}

/*
  CALIBRATE, don't trust the arithmetic:
   1. Run into a graduated cylinder for exactly 100 rotor turns (count them on
      the serial print, or time them at a known rpm).
   2. Volume / 100 is your mL per turn. Compare it with the notebook's figure.
   3. Repeat with the outlet lifted 1 m higher. If the figure drops, the
      rollers are not closing the tube fully -- raise the occlusion.
*/

Materiales para este paso:

Arduino Uno R3Arduino Uno R31 pieza
Controlador de motor paso a pasoControlador de motor paso a paso1 pieza

PotenciómetroPotenciómetro1 pieza
Cables de puenteCables de puente1 juego

Herramientas necesarias:

Ordenador con el IDE de ArduinoOrdenador con el IDE de Arduino
Fuente de alimentación de corriente continuaFuente de alimentación de corriente continua
5

Establece la oclusión y calibra contra una columna de agua

Comienza con la pista retirada para que los rodillos apenas toquen el tubo. Coloca la entrada en un vaso de precipitados con agua y una gota de colorante, dirige la salida a una probeta graduada y pon la bomba en marcha despacio. Acerca la pista poco a poco. Al principio la bomba casi no impulsa nada: los rodillos empujan el líquido hacia delante, pero este se escurre hacia atrás entre ellos. Cuando la separación alcanza unas dos veces el grosor de la pared, el caudal salta. Ahora eleva la salida un metro por encima de la entrada y observa el colorante: si retrocede entre un paso de rodillo y otro, cierra un poco más la pista. Detente en cuanto se mantenga. No vayas más allá de eso. Cada fracción adicional de milímetro aplasta el tubo en cada pasada y acorta su vida útil, sin dar más caudal. Ahora calibra: cuenta 100 vueltas hacia la probeta, divide y compara con la cifra del cuaderno. La bomba real entrega menos, porque el tubo no recupera del todo su forma redonda entre los rodillos. Ese número medido, no el calculado, es con el que funciona una bomba dosificadora.

Materiales para este paso:

AguaAgua1 litro
Colorante alimentario (tinte para visualizar el flujo)Colorante alimentario (tinte para visualizar el flujo)1 gota

Herramientas necesarias:
Probeta graduadaProbeta graduada
CronómetroCronómetro
Juego de llaves AllenJuego de llaves Allen
Cinta métricaCinta métrica
6

Pulsos y desgaste del tubo

Cargando el cuaderno de Jupyter…
7

El flujo se ha desviado: averigüe por qué

El flujo de una bomba peristáltica es tan bueno como su tubo y su oclusión. Estas son las fallas que modifican los mililitros calibrados por vuelta, en el orden en que deben revisarse.

Flow

Loading...
8

Historia y contexto

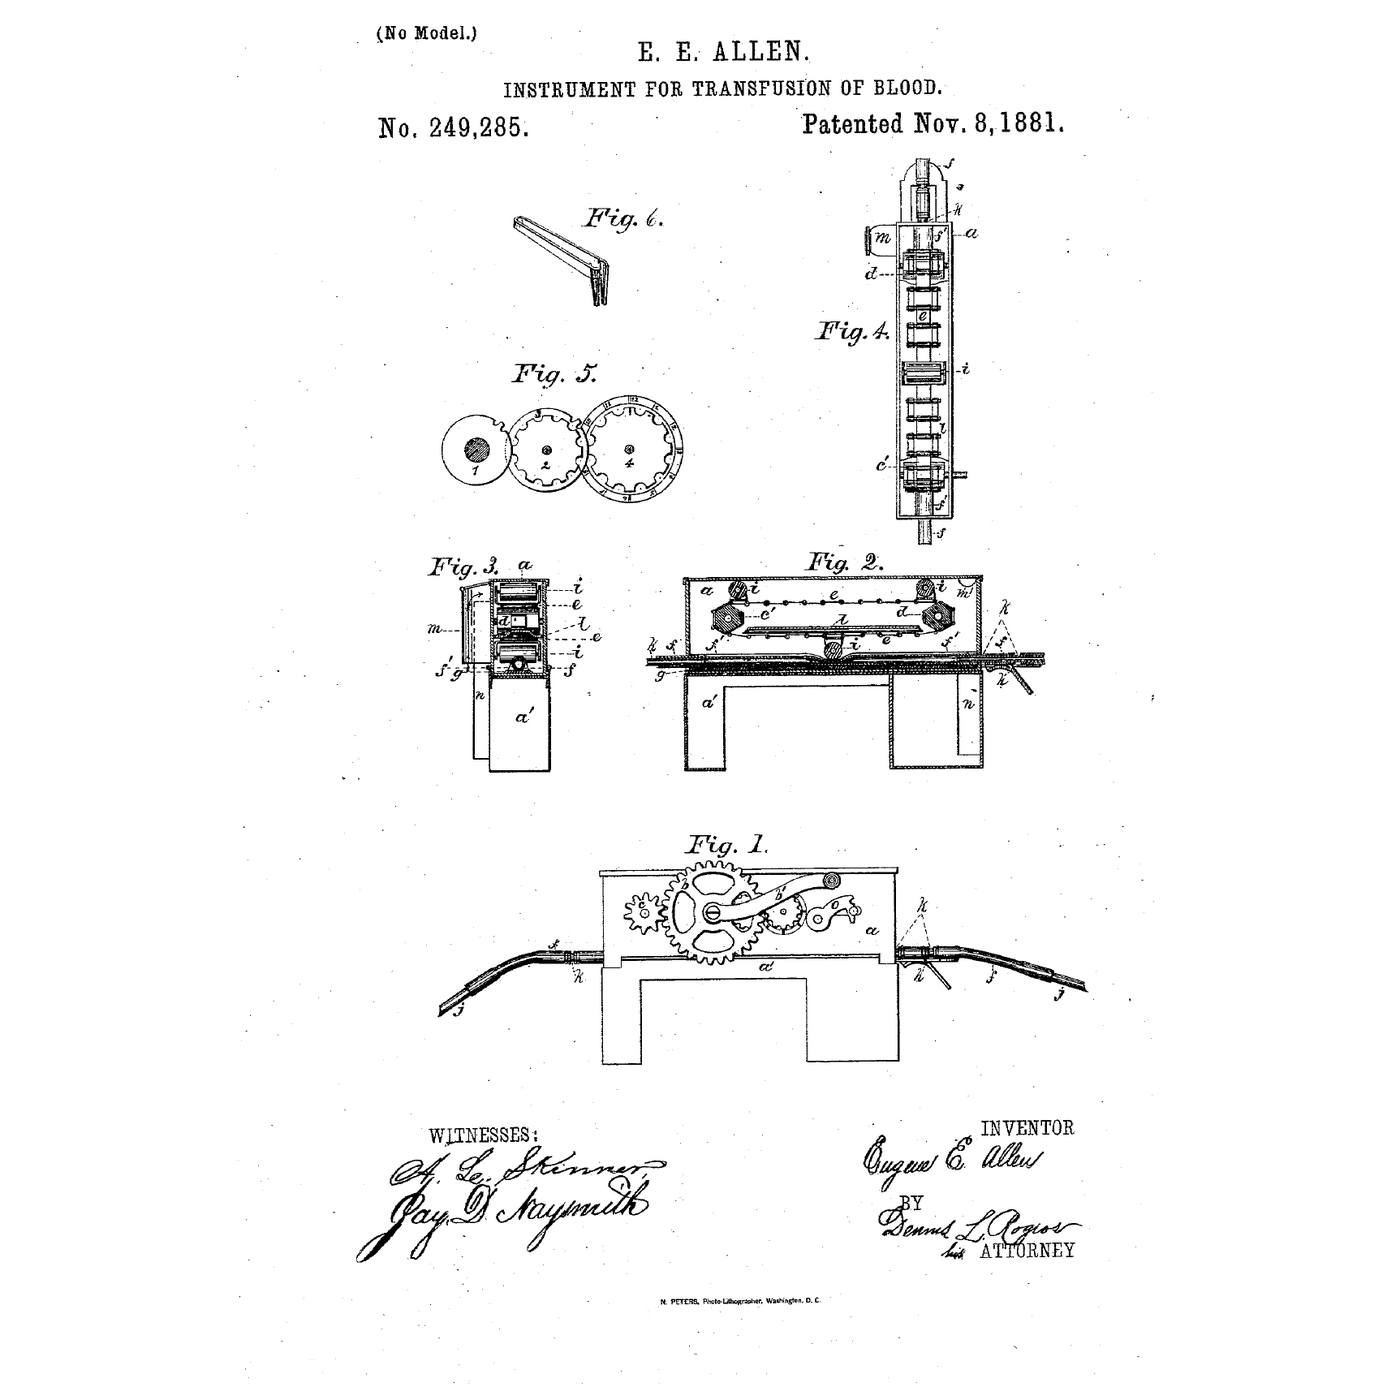
**US 12,753, 'Elastic-Tube Pump' (Bomba de tubo elástico), Rufus Porter de Washington DC y J. D. Bradley de Brattleboro, Vermont, fechada el 17 de abril de 1855.** Porter fue el fundador de Scientific American. La patente describe una manguera de caucho vulcanizado —que en ese momento solo llevaba una década disponible comercialmente— fijada alrededor de una superficie cilíndrica y recorrida por un rodillo, y nombra la condición que hace funcionar la bomba: la manguera debe estar *"cerrada en el mismo instante"* en dos puntos. Una de las formas que propusieron para lograrlo consistía en enrollar la manguera una vuelta completa. **US 249,285, 'Instrument for Transfusion of Blood' (Instrumento para la transfusión de sangre), Eugene E. Allen de Grand Rapids, Michigan, presentada el 23 de junio de 1881, concedida el 8 de noviembre de 1881.** Una manguera de caucho de aproximadamente un octavo de pulgada de diámetro interior se apoyaba sobre un cojín de caucho en una pequeña caja de latón, con tres o más rodillos de vidrio montados en una correa sin fin de modo que siempre hubiera uno presionando y cerrándola. La especificación de Allen explica el motivo: la presión en movimiento *"prescinde de todas las válvulas de succión, las cuales, debido a la naturaleza pegajosa y fibrinosa de la sangre, siempre se obstruirían y producirían coágulos"*. La bomba de rodillos pasó después a mover sangre en máquinas corazón-pulmón y de diálisis por la misma razón que dio Allen. **Límites reconocidos.** Produce pulsaciones. Su caudal depende de un tubo que se desgasta, por lo que deriva y debe recalibrarse. Está limitada en presión por lo que el tubo puede sellar —unas pocas bar en tubería de laboratorio corriente. Y un tubo desgastado no falla de forma gradual: se rompe, y lo que transportaba acaba en el cabezal de la bomba.
Paso 8 - Image 1

Materiales

11

Herramientas requeridas

10

CC0 Dominio público

Este Blueprint se publica bajo CC0. Eres libre de copiar, modificar, distribuir y usar este trabajo para cualquier propósito, sin pedir permiso.

Apoya al Maker comprando productos a través de su Blueprint, donde gana una Comisión del Maker establecida por los vendedores, o crea una nueva iteración de este Blueprint e inclúyela como conexión en tu propio Blueprint para compartir ingresos.

Discusión

(0)

Iniciar sesión para unirte a la discusión

Cargando comentarios...