ပူးပေါင်းဆောင်ရွက်ခြင်း
အနုပညာ
အလှအပနှင့် ကျန်းမာရေး
လက်မှုအနုပညာ
ယဉ်ကျေးမှုနှင့် သမိုင်း
ဖျော်ဖြေရေး
ပတ်ဝန်းကျင်
အစားအစာနှင့် အချိုရည်
ပြောင်းပြန်အင်ဂျင်နီယာပညာ
သိပ္ပံပညာများ
အားကစား
နည်းပညာ
ဝတ်ဆင်နိုင်သောပစ္စည်းများ

ဘာသာပြန်ဆိုထားသည်

ပယ်ရစ်စတော့လ်တစ် ပန့်: နေရာနှစ်ခု တစ်ပြိုင်နက် ပိတ်ပြီး မည်သည့် အဆို့ရှင်မျှ အရည်ကို မထိ
ပိုက်ပျော့တစ်ခုကို လက်ချောင်း နှစ်ချောင်းကြား ညှစ်ပိတ်၍ ၎င်းတစ်လျှောက် လျှောသွားပါ: ရှေ့ရှိ အရည်ကို ရှေ့သို့ တွန်းပြီး ပိုက်သည် သင့်လက်ချောင်းများ နောက်တွင် ပြန်ကားကာ ထပ်ဖြည့်သည်။ ၎င်းသည် ပယ်ရစ်စတော့လ်တစ် ပန့်၏ အလုံးစုံ ဖြစ်သည်။ rotor တစ်ခုက ကွေးသော လမ်းကြောင်း ပတ်လည် ရိုလာများကို သယ်ဆောင်ပြီး တစ်ခုစီက ပြောင်းလွယ်သော ပိုက်ကို ညှစ်ပိတ်၍ ၎င်းတစ်လျှောက် လှိမ့်သွားသည်။
ပိုက်အတွင်းပိုင်းမှလွဲ၍ အခြားမည်သည့်အရာမျှ အရည်ကို ဘယ်တော့မှ မထိပါ။ ပိတ်ဆို့ရန် အဆို့ရှင် မရှိ၊ ယိုစိမ့်ရန် အဆို့ အဖုံး မရှိ၊ စွန့်ပစ်နိုင်သော ပိုက်မှလွဲ၍ သန့်ရှင်းရန် ဘာမှ မရှိပါ။ ထို့ကြောင့် ၎င်းသည် သွေး၊ ဆဲလ် မွေးမြူမှု၊ ရေပေးဝေမှုထဲ ဓာတုပစ္စည်း ပမာဏ ထည့်ခြင်း၊ ကွန်ကရစ်နှင့် ပရင်တာ မှင်အတွက် ပန့် ဖြစ်သည်။
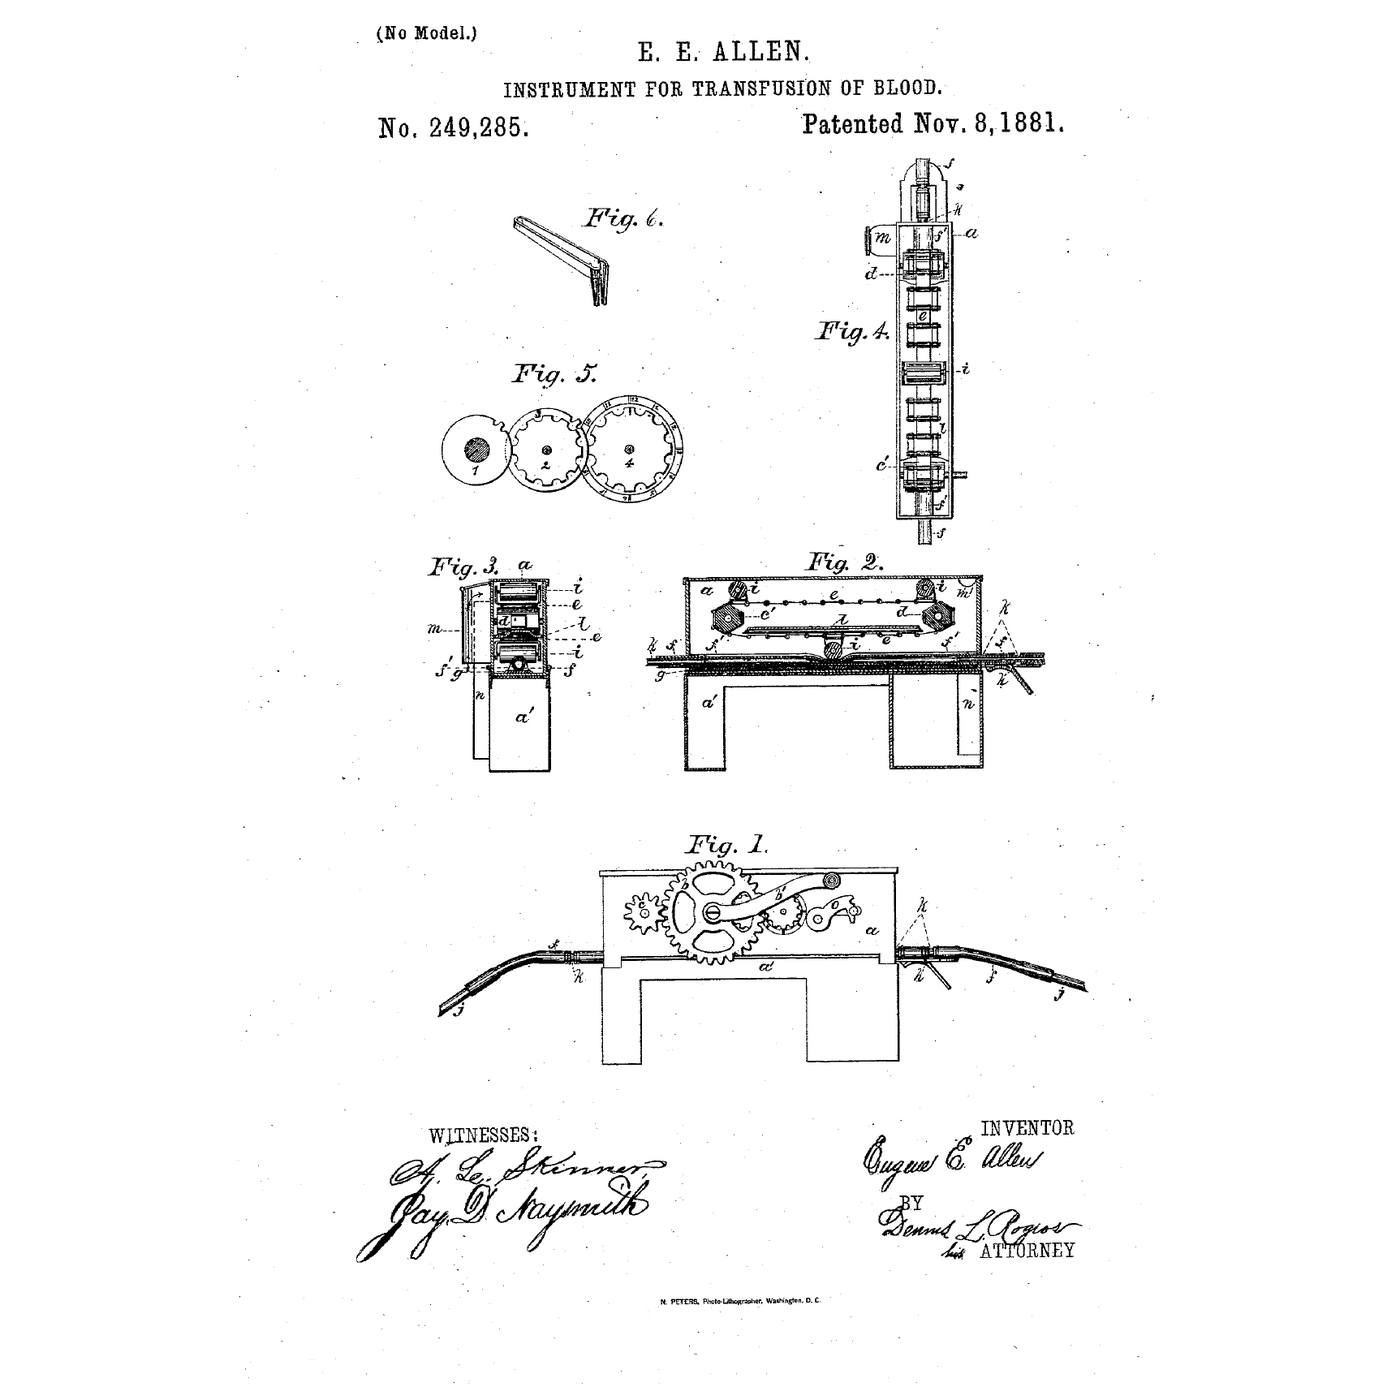
Rufus Porter နှင့် J. D. Bradley တို့သည် 1855 တွင် ၎င်းကို ရေတွင်း ပန့်အဖြစ် မူပိုင်ခွင့် ယူခဲ့ပြီး ပယ်ရစ်စတော့လ်တစ် ပန့်တိုင်း ယခုထိ လိုက်နာရမည့် စည်းမျဉ်းတစ်ခုကို ရေးမှတ်ခဲ့သည်: ပိုက်ကို **နေရာနှစ်ခုတွင် တစ်ပြိုင်နက်** ပိတ်ရမည်။ 1881 တွင် Eugene Allen သည် သွေးခဲရန် အဆို့ရှင် မရှိသောကြောင့်ပင် သွေးကို ရွှေ့ရန် ထိုနိယာမကို အသုံးပြုခဲ့သည်။ ဤအဆင့်သည် stepper မော်တာပေါ်တွင် တစ်ခု တည်ဆောက်သည်။
အလယ်အလတ်
6 နာရီခန့်
ညွှန်ကြားချက်များ
1
1
ပိုက်ကို အရင် ရွေးပါ — ၎င်းက ကျန်အရာအားလုံးကို သတ်မှတ်သည်
ပိုက်ကို အရင် ရွေးပါ — ၎င်းက ကျန်အရာအားလုံးကို သတ်မှတ်သည်
ပိုက်သည် ပန့် ဖြစ်သည်။ ၎င်း၏ အပေါက်က တစ်ပတ်လျှင် စီးဆင်းမှုကို ဆုံးဖြတ်ပြီး ၎င်း၏ နံရံက ရိုလာများ မည်မျှ ညှစ်ရမည်ကို ဆုံးဖြတ်ကာ ၎င်း၏ ပစ္စည်းက ၎င်း သယ်ဆောင်နိုင်သည်နှင့် မည်မျှ ကြာကြာ ခံသည်ကို ဆုံးဖြတ်သည်။
ဤတည်ဆောက်မှုအတွက် **silicone** ပိုက်ကို သုံးပါ: ညှစ်ပြီးတိုင်း ၎င်း၏ အဝိုင်းပုံသို့ မြန်မြန် ပြန်ကားပြီး ၎င်းက ရိုလာ၏ နောက်ရှိ အိတ်ကို ဖြည့်သည်။ ကြည်လင်သော PVC ပိုက်သည် ပိုစျေးသက်သာပြီး ပိုမာသည် — ပိုနှေးနှေး ပြန်ကားပြီး အမြဲတမ်း ပြားသော ပုံကို ပိုမြန်မြန် ရရှိကာ နှေးသော၊ ရံဖန်ရံခါ အလုပ်အတွက်သာ သင့်လျော်သည်။
ဖြတ်ထားသော အစွန်းပေါ်တွင် စက်ဝိုင်းပတ်လည် နေရာအများအပြားတွင် caliper ဖြင့် အတွင်းအချင်းနှင့် နံရံအထူကို တိုင်းပါ။ ပြားအောင် ညှစ်ထားသော ပိုက်သည် အတိအကျ **နံရံ နှစ်ထပ် ထူ** သည်; ၎င်းသည် ရိုလာနှင့် လမ်းကြောင်းကြား စတင်သော ကွာဟချက် ဖြစ်သည်။ ဂဏန်းနှစ်ခုစလုံးကို ရေးမှတ်ပါ — နောက်အဆင့်တွင် လမ်းကြောင်းကို ၎င်းတို့ကို အခြေခံ၍ ဒီဇိုင်းဆွဲသည်။
ဤအဆင့်အတွက် ကုန်ကြမ်းများ:
 ဆီလီကွန် ပိုက်1 မီတာ
လိုအပ်သော ကိရိယာများ:
 ဒစ်ဂျစ်တယ် ကာလီပါ ၆ လက်မ
2
2
လမ်းကြောင်း၊ rotor နှင့် ရိုလာများကို ပုံနှိပ်ပါ
လမ်းကြောင်း၊ rotor နှင့် ရိုလာများကို ပုံနှိပ်ပါ
ပိုက်၏ အလယ်မျဉ်းအထိ အချင်းဝက် mm 25 ရှိသော ကွေးလမ်းကြောင်းပါ၍ **အနည်းဆုံး ဒီဂရီ 180** ပတ်သော အိမ်ကို ပုံနှိပ်ပါ — ပိုက်က ခြေထောက်တစ်ဖက်မှ ဝင်၍ အခြားတစ်ဖက်မှ ထွက်သော U ပုံ။ grub screw ဖြင့် stepper မော်တာ၏ mm 5 ဝင်ရိုးနှင့် ကိုက်ညီသော လက်သုံးချောင်းပါ rotor ကို ပုံနှိပ်ပြီး လက်တစ်ချောင်းစီ၏ အစွန်းရှိ စက်ဝက်အူပေါ်တွင် skateboard bearing ကို ရိုလာအဖြစ် တပ်ပါ။ မရွေ့သော သံချောင်းများအစား လှိမ့်သော bearing များသည် ပန့်နှင့် ပိုက်ဖြတ်စက်ကြား ကွာခြားချက် ဖြစ်သည်: သံချောင်းသည် ပိုက်တစ်လျှောက် ဆွဲပြီး ၎င်းကို ပွန်းပေါက်စေသည်။
လမ်းကြောင်းကို rotor ဆီသို့ ရွှေ့နိုင်ရန် မြောင်းအပေါက်များရှိ ဝက်အူ နှစ်ချောင်းဖြင့် ကိုင်ထားသော သီးခြားအစိတ်အပိုင်းအဖြစ် ပြုလုပ်ပါ။ ထိုချိန်ညှိမှုသည် **occlusion** — ပိုက်ကို မည်မျှ ညှစ်သည် — ဖြစ်ပြီး ပန့်တွင် ရှိသော တစ်ခုတည်းသော ချိန်ညှိချက် ဖြစ်သည်။
ပုံနှိပ်ထားသော ညှပ်များဖြင့် လမ်းကြောင်း၏ အစွန်းနှစ်ဖက်တွင် ပိုက်ကို ညှပ်ပါ၊ မဟုတ်လျှင် ၎င်းသည် တင်းကျပ်စွာ ဆွဲမိ၍ ပန့်ခြင်း ရပ်သွားသည်အထိ ရိုလာများနှင့်အတူ ပတ်လည် တွားသွားမည်။
ဤအဆင့်အတွက် ကုန်ကြမ်းများ:
 PETG ဖီလာမင့်120 ဂရမ်
 ဘောလုံးထောက်ခုံ3 ခု
 စက်မူလီများ10 ခု
 အဆင့်လိုက်လှည့် မော်တာ1 ခု
လိုအပ်သော ကိရိယာများ:
 ဖီလမင့်သုံး 3D ပုံနှိပ်စက် (FDM)ဒစ်ဂျစ်တယ် ကာလီပါ ၆ လက်မ
 ခြောက်ထောင့်သော့အစုံ
 ကြိုးမဲ့ တူးစက်
 တူးစက်ခေါင်းအစုံ
3
3
တစ်ပတ်လျှင် စီးဆင်းမှုနှင့် နေရာနှစ်ခု ပိတ်ခြင်း စည်းမျဉ်း
တစ်ပတ်လျှင် စီးဆင်းမှုနှင့် နေရာနှစ်ခု ပိတ်ခြင်း စည်းမျဉ်း
Jupyter မှတ်စုစာအုပ် ဖွင့်နေသည်…
4
4
မောင်းနှင်မှု: stepper၊ အမြန်နှုန်း ခလုတ်နှင့် ပြောင်းပြန် ခလုတ်
မောင်းနှင်မှု: stepper၊ အမြန်နှုန်း ခလုတ်နှင့် ပြောင်းပြန် ခလုတ်
stepper မော်တာသည် ပမာဏထည့် ပန့်အတွက် မှန်ကန်သော မောင်းနှင်ကိရိယာ ဖြစ်သည်: ၎င်းသည် တစ်ဆင့်လျှင် သိရှိသော ထောင့်ကို လှည့်သဖြင့် ပန့်ထားသော ပမာဏသည် ရေတွက်ထားသော အဆင့်များသာ ဖြစ်သည်။ ဤ sketch သည် အမြန်နှုန်းအတွက် potentiometer နှင့် ပြောင်းပြန်လှည့်ရန် ခလုတ်ကို ဖတ်သည် — ပြောင်းပြန်လှည့်ခြင်းသည် လေပိတ်မှုကို ရှင်းရန် သို့မဟုတ် ပိုက်ကို ၎င်း၏ ပုလင်းထဲ ပြန်သွန်ရန် နည်း ဖြစ်သည်။ မော်တာကို မဆက်မီ driver ၏ လျှပ်စီး ကန့်သတ်ချက်ကို သတ်မှတ်ပါ; မှားသော လျှပ်စီးဖြင့် မောင်းသော stepper သည် ပိုက်၏ ခုခံမှုကြောင့် ရပ်သွားသည် သို့မဟုတ် အပူလွန်သည်။
peristaltic_drive.inoarduino
ဤအဆင့်အတွက် ကုန်ကြမ်းများ:
 Arduino Uno R31 ခု
 အဆင့်လိုက်မော်တာ မောင်းကိရိယာ1 ခု
 ပိုတင်ရှိုမီတာ1 ခု
 ဆက်သွယ်ဝါယာ1 အစုံ
လိုအပ်သော ကိရိယာများ:
 Arduino IDE ပါ ကွန်ပျူတာ
 တိုက်ရိုက်လှိုင်း လျှပ်စစ်ရင်းမြစ်
5
5
occlusion ကို သတ်မှတ်၍ ရေတိုင်နှင့် ချိန်ညှိပါ
occlusion ကို သတ်မှတ်၍ ရေတိုင်နှင့် ချိန်ညှိပါ
ရိုလာများ ပိုက်ကို ထိရုံသာ ဖြစ်စေရန် လမ်းကြောင်းကို နောက်ဆုတ်ထား၍ စတင်ပါ။ ဝင်ပေါက်ကို ဆိုးဆေး တစ်စက်ပါ ရေဘီကာထဲ ထည့်၍ ထွက်ပေါက်ကို တိုင်းတာ ဆလင်ဒါထဲ ဦးတည်ကာ ပန့်ကို ဖြည်းဖြည်း မောင်းပါ။
လမ်းကြောင်းကို အနည်းငယ်စီ ရွှေ့သွင်းပါ။ အစတွင် ပန့်သည် ဘာမှ မပေးသလောက် ဖြစ်သည်: ရိုလာများက အရည်ကို ရှေ့သို့ တွန်းပြီး ၎င်းတို့ကို ဖြတ်၍ ပြန်လျှောကျသည်။ ကွာဟချက်သည် နံရံအထူ၏ နှစ်ဆခန့် ရောက်သောအခါ စီးဆင်းမှု ခုန်တက်သည်။ ယခု ထွက်ပေါက်ကို ဝင်ပေါက်ထက် တစ်မီတာ မြင့်အောင် မ၍ ဆိုးဆေးကို ကြည့်ပါ: ရိုလာ ဖြတ်ချက်များကြား ၎င်း ပြန်တွားလျှင် လမ်းကြောင်းကို အနည်းငယ် ထပ်ပိတ်ပါ။ ထိန်းထားနိုင်သည်နှင့် ရပ်ပါ။
ထိုထက် မကျော်ပါနှင့်။ မီလီမီတာ အပိုအစိတ်အပိုင်းတိုင်းသည် ဖြတ်ချက်တိုင်းတွင် ပိုက်ကို ညှပ်ချေပြီး ၎င်း၏ သက်တမ်းကို တိုစေကာ စီးဆင်းမှု ပိုမပေးပါ။
ယခု ချိန်ညှိပါ: ဆလင်ဒါထဲ အပတ် 100 ရေတွက်၍ စားပြီး မှတ်စုစာအုပ်၏ ဂဏန်းနှင့် နှိုင်းယှဉ်ပါ။ ရိုလာများကြား ပိုက်သည် ၎င်း၏ အဝိုင်းပုံသို့ အပြည့်အဝ ပြန်မကားသဖြင့် အမှန်ပန့်သည် နည်းနည်း ပေးသည်။ တွက်ထားသည် မဟုတ်ဘဲ ထိုတိုင်းထားသော ဂဏန်းပေါ်တွင် ပမာဏထည့် ပန့် လည်ပတ်သည်။
ဤအဆင့်အတွက် ကုန်ကြမ်းများ:
 ရေ1 လီတာ
 အစားအစာအရောင်ဆေး (စီးဆင်းမှုပြရန်ဆိုးဆေး)1 စက်
လိုအပ်သော ကိရိယာများ:
 အမှတ်ပါ ဆလင်ဒါ
 အချိန်တိုင်းနာရီခြောက်ထောင့်သော့အစုံ
 တိုင်းတာရေးတိပ်
6
6
ခုန်ခြင်းနှင့် ပိုက် ပွန်းစားခြင်း
ခုန်ခြင်းနှင့် ပိုက် ပွန်းစားခြင်း
Jupyter မှတ်စုစာအုပ် ဖွင့်နေသည်…
7
7
စီးဆင်းမှု ပြောင်းသွားပြီ: အကြောင်းရင်းကို ရှာပါ
စီးဆင်းမှု ပြောင်းသွားပြီ: အကြောင်းရင်းကို ရှာပါ
ပယ်ရစ်စတော့လ်တစ် ပန့်၏ စီးဆင်းမှုသည် ၎င်း၏ ပိုက်နှင့် occlusion လောက်သာ ကောင်းသည်။ ဤသည်မှာ ချိန်ညှိထားသော တစ်ပတ်လျှင် မီလီလီတာကို ပြောင်းစေသော ချို့ယွင်းချက်များ ဖြစ်ပြီး စစ်ဆေးရမည့် အစီအစဉ်အတိုင်း ဖြစ်သည်။
Flow
Loading...
8
8
သမိုင်းနှင့် နောက်ခံ
သမိုင်းနှင့် နောက်ခံ
**US 12,753, 'Elastic-Tube Pump', Washington DC မှ Rufus Porter နှင့် Vermont၊ Brattleboro မှ J. D. Bradley, 1855 ဧပြီ 17 ရက်စွဲ။** Porter သည် Scientific American ကို တည်ထောင်သူ ဖြစ်သည်။ မူပိုင်ခွင့်သည် ထိုအချိန်က ဆယ်နှစ်သာ စီးပွားဖြစ် ရရှိနိုင်သေးသော vulcanize လုပ်ထားသည့် india-rubber ပိုက်ကို ဆလင်ဒါပုံ မျက်နှာပြင် ပတ်လည် တပ်၍ ရိုလာဖြင့် ဖြတ်သွားသည်ဟု ဖော်ပြပြီး ပန့်ကို အလုပ်လုပ်စေသော အခြေအနေကို ဖော်ပြသည်: ပိုက်ကို နေရာနှစ်ခုတွင် *"တစ်ချိန်တည်းတွင် ပိတ်"* ရမည်။ ၎င်းတို့ ပေးခဲ့သော နည်းတစ်ခုမှာ ပိုက်ကို တစ်ပတ်အပြည့် ခွေခြင်း ဖြစ်သည်။
**US 249,285, 'Instrument for Transfusion of Blood', Michigan၊ Grand Rapids မှ Eugene E. Allen, 1881 ဇွန် 23 တွင် တင်သွင်း၍ 1881 နိုဝင်ဘာ 8 တွင် ခွင့်ပြုသည်။** ကြေးဝါ သေတ္တာငယ်ထဲရှိ ရော်ဘာ ကူရှင်ပေါ်တွင် တင်ထားသော လက်မ၏ ရှစ်ပုံတစ်ပုံခန့် အပေါက်ရှိ ရော်ဘာပိုက်၊ တစ်ခုက အမြဲ ညှစ်ပိတ်ထားစေရန် အဆုံးမရှိသော ပတ်ကြိုးပေါ်တွင် သယ်ဆောင်သော ဖန် ရိုလာ သုံးခု သို့မဟုတ် ပိုများဖြင့်။ Allen ၏ ဖော်ပြချက်က အကြောင်းကို ပြောသည်: ရွေ့လျားသော ဖိအားက *"သွေး၏ စေးကပ်ပြီး ဖိုက်ဘရင် ပါသော သဘောကြောင့် အမြဲ ပိတ်ဆို့၍ သွေးခဲများ ဖြစ်စေမည့် စုပ်ယူ အဆို့ရှင်အားလုံးကို မလိုအပ်စေသည်"*။
Allen ပေးခဲ့သော အကြောင်းရင်းကြောင့်ပင် ရိုလာ ပန့်သည် နှလုံး-အဆုတ်နှင့် dialysis စက်များတွင် သွေးကို ရွှေ့ရန် ဆက်လက် အသုံးပြုခဲ့သည်။
**ရိုးသားသော ကန့်သတ်ချက်များ။** ၎င်းသည် ခုန်သည်။ ၎င်း၏ စီးဆင်းမှုသည် ပွန်းစားသော ပိုက်ပေါ် မူတည်သဖြင့် ပြောင်းလဲပြီး ပြန်ချိန်ညှိရမည်။ ဖိအားတွင် ပိုက်က ပိတ်ဆို့နိုင်သည်ဖြင့် ကန့်သတ်သည် — သာမန် ဓာတ်ခွဲခန်း ပိုက်အတွက် bar အနည်းငယ်။ ပွန်းစားထားသော ပိုက်သည် ညင်ညင်သာသာ မပျက်ပါ: ၎င်းသည် ကွဲပြီး ၎င်း သယ်ဆောင်နေသည့်အရာ အားလုံး ပန့်ခေါင်းထဲ ရောက်သွားသည်။
ပစ္စည်းများ
11- 1 မီတာနေရာယူပစ္စည်း
- 120 ဂရမ်နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- 10 ခုနေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- 1 လီတာနေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
လိုအပ်သော ကိရိယာများ
10- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- 1 vendor sell this, none ship to you yetနေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- နေရာယူပစ္စည်း
- 1 vendor sell this, none ship to you yetနေရာယူပစ္စည်း
ဆက်စပ် အစီအစဉ်များ
ဤအစီအစဉ်များသည် အသိပညာမျှဝေသည် — နည်းပညာ၊ ပစ္စည်း သို့မဟုတ် မူများ
Building Ctesibius' Force Pump — The First Double-Acting Piston Pump
Emma မှ
စက်ပိုင်းဗေဒ
၁၇၆
၀
၀
၀
၃
၀
One Way Only: The Check Valve and the Bang It Makes
Martin မှ
ကိရိယာများ
၄၆
၀
၀
၀
၀
၀
Vulcanizing Rubber with Sulfur — The Accidental Discovery That Put Tyres on the Road
Charlie မှ
စက်မှုလုပ်ငန်း
၁၄၀
၀
၀
၀
၄
၀
The Hose and Its Clip: Why It Was Tight When You Fitted It
Martin မှ
ကိရိယာများ
၄၁
၀
၀
၀
၀
၀
The Plastic Blood Bag
Mary မှ
ဆေးဝါး
၄၇
၀
၀
၀
၀
၀
The Centrifugal Pump: Speed Squared, and Why It Cannot Lift Air
Emma မှ
စက်ပိုင်းဗေဒ
၄၀
၀
၀
၀
၀
၀
CC0 အများပိုင်
ဤအစီအစဉ်ကို CC0 အောက်တွင် ထုတ်ဝေထားသည်။ ခွင့်ပြုချက်မလိုဘဲ ကူးယူ၊ ပြင်ဆင်၊ ဖြန့်ဝေ နှင့် အသုံးပြုနိုင်သည်။
အစီအစဉ်မှတစ်ဆင့် ကုန်ပစ္စည်းများဝယ်ယူ၍ လက်မှုပညာရှင်ကို ပံ့ပိုးပါ လက်မှုပညာရှင် ကော်မရှင် ရောင်းချသူက သတ်မှတ်သည်၊ သို့မဟုတ် ဤအစီအစဉ်၏ ဗားရှင်းအသစ်ဖန်တီး၍ ဝင်ငွေခွဲဝေရန် သင့်အစီအစဉ်တွင် ချိတ်ဆက်မှုအဖြစ် ထည့်သွင်းပါ။