Kerjasama
SENI
KECANTIKAN & KESEJAHTERAAN
KRAFTANGAN
BUDAYA & SEJARAH
HIBURAN
ALAM SEKITAR
MAKANAN & MINUMAN
KEJURUTERAAN TERBALIK
SAINS
SUKAN
TEKNOLOGI
BOLEH PAKAI

Diterjemahkan

Pam Peristaltik: Dua Tempat Ditutup Serentak, dan Tiada Injap Menyentuh Bendalir
Picit hos hingga tertutup di antara dua jari dan gerakkan jari sepanjangnya: cecair di hadapan didorong ke depan, dan hos itu kembali membuka di belakang jari anda serta mengisi semula. Itulah keseluruhan prinsip pam peristaltik. Sebuah rotor membawa penggelek mengelilingi landasan melengkung, setiap satunya menjepit tiub fleksibel hingga tertutup dan bergolek sepanjangnya.
Hanya bahagian dalam tiub sahaja yang menyentuh cecair. Tiada injap untuk tersumbat, tiada sel untuk bocor dan tiada apa yang perlu dibersihkan selain tiub yang boleh dibuang. Sebab itulah pam ini digunakan untuk darah, kultur sel, dos bahan kimia ke dalam bekalan air, konkrit dan dakwat pencetak.
Rufus Porter dan J. D. Bradley mematenkannya pada tahun 1855 sebagai pam telaga, dan menulis peraturan yang masih perlu dipatuhi oleh setiap pam peristaltik: tiub mesti ditutup di **dua tempat pada masa yang sama**. Pada tahun 1881 Eugene Allen menggunakan prinsip yang sama untuk menggerakkan darah, kerana ia tiada injap tempat darah boleh membeku. Bahagian ini membina satu pam menggunakan motor stepper.
Pertengahan
Kira-kira 6 jam
Arahan
1
1
Pilih tiub dahulu — ia menentukan segala yang lain
Pilih tiub dahulu — ia menentukan segala yang lain
Tiub ialah pam. Diameter dalamannya menentukan aliran setiap pusingan, dinding tiub menentukan betapa kuat penggelek mesti memerah, dan bahan tiub menentukan apa yang boleh dibawanya serta berapa lama ia tahan.
Gunakan tiub **silikon** untuk binaan ini: ia cepat memulihkan bentuk bulatnya selepas setiap kali dijepit, dan inilah yang mengisi semula ruang di belakang penggelek. Tiub PVC yang jelas lebih murah dan lebih keras — ia pulih lebih perlahan, cepat kekal leper, dan hanya sesuai untuk kerja yang perlahan dan jarang.
Ukur diameter dalam dan ketebalan dinding dengan angkup, pada hujung yang telah dipotong, di beberapa titik sekeliling bulatan. Tiub yang dihimpit leper tepat sebanyak **dua ketebalan dinding**; itulah jurang permulaan antara penggelek dan landasan. Tulis kedua-dua nombor ini — landasan direka berdasarkannya dalam langkah seterusnya.
Bahan untuk langkah ini:
 Tiub Silikon1 meter
Alatan diperlukan:
 Angkup Digital 6 Inci
2
2
Cetak landasan, rotor dan penggelek
Cetak landasan, rotor dan penggelek
Cetak sebuah perumahan dengan landasan melengkung berjejari 25 mm ke garis tengah tiub, membungkus **sekurang-kurangnya 180 darjah** — berbentuk U dengan tiub memasuki satu kaki dan keluar di kaki yang lain. Cetak rotor tiga lengan yang muat pada aci motor stepper 5 mm dengan skru pemegang, dan pasangkan galas papan luncur pada skru mesin di hujung setiap lengan sebagai penggelek. Galas bergolek dan bukannya pasak tetap ialah perbezaan antara pam dan pemotong tiub: pasak menyeret sepanjang tiub dan mengikisnya sehingga putus.
Jadikan landasan sebagai bahagian berasingan yang dipegang oleh dua skru dalam lubang berslot, supaya anda boleh mengalihkannya ke arah rotor. Pelarasan itu ialah **oklusi** — betapa kuat tiub dimampatkan — dan ia adalah satu-satunya tetapan yang dimiliki pam.
Kepit tiub di kedua-dua hujung landasan dengan klip yang dicetak, atau ia akan merayap mengikut penggelek sehingga ditarik tegang dan berhenti mengepam.
Bahan untuk langkah ini:
 Filamen PETG120 g
 Galas Bebola3 keping
 Skru mesin10 keping
 Motor langkah1 keping
Alatan diperlukan:
 Pencetak 3D filamen (FDM)Angkup Digital 6 Inci
 Set kunci L
 Gerudi Tanpa Wayar
 Set Mata Gerudi
3
3
Aliran setiap pusingan, dan peraturan dua-tempat-tertutup
Aliran setiap pusingan, dan peraturan dua-tempat-tertutup
Memuatkan buku nota Jupyter…
4
4
The drive: a stepper, a speed knob and a reverse button
The drive: a stepper, a speed knob and a reverse button
A stepper motor is the right drive for a dosing pump: it turns a known angle per step, so the volume pumped is simply steps counted. This sketch reads a potentiometer for speed and a button to reverse — reversing is how you clear an air lock or empty a line back into its bottle. Set the driver's current limit before connecting the motor; a stepper run at the wrong current either stalls under the tube's resistance or overheats.
peristaltic_drive.inoarduino
Bahan untuk langkah ini:
 Arduino Uno R31 keping
 Pemacu motor langkah1 keping
 Potensiometer1 keping
 Wayar Pelompat1 set
Alatan diperlukan:
 Komputer dengan Arduino IDE
 Unit kuasa arus terus
5
5
Atur oklusi dan kalibrasi terhadap lajur air
Atur oklusi dan kalibrasi terhadap lajur air
Mulakan dengan landasan ditarik ke belakang supaya penggelek hampir tidak menyentuh tiub. Letakkan salur masuk dalam bikar air dengan setitik pewarna, alirkan salur keluar ke dalam silinder bergraduat dan jalankan pam perlahan-lahan.
Gerakkan landasan masuk sedikit demi sedikit. Pada mulanya pam hampir tidak menghantar apa-apa: penggelek menolak cecair ke hadapan tetapi ia tergelincir kembali melepasi mereka. Apabila jurang mencapai kira-kira dua kali ketebalan dinding, aliran melonjak. Sekarang naikkan salur keluar satu meter di atas salur masuk dan perhatikan pewarna: jika ia merayap ke belakang antara laluan penggelek, tutup landasan sedikit lagi. Berhenti sebaik sahaja ia kekal.
Jangan pergi lebih jauh daripada itu. Setiap pecahan milimeter tambahan menghancurkan tiub pada setiap laluan dan memendekkan hayatnya, dan tidak memberikan aliran yang lebih banyak.
Sekarang kalibrasi: kira 100 pusingan ke dalam silinder, bahagikan, dan bandingkan dengan angka dalam buku nota. Pam sebenar menghantar kurang kerana tiub tidak sepenuhnya pulih kepada bentuk bulatnya antara penggelek. Nombor yang diukur itu, bukan yang dikira, ialah yang digunakan oleh pam dos.
Bahan untuk langkah ini:
 Air1 liter
 Pewarna makanan (pewarna untuk penglihatan aliran)1 titik
Alatan diperlukan:
 Silinder penyukat
 Jam RandikSet kunci L
 Pita Ukur
6
6
Denyut dan haus tiub
Denyut dan haus tiub
Memuatkan buku nota Jupyter…
7
7
Aliran telah menyimpang: cari tahu sebabnya
Aliran telah menyimpang: cari tahu sebabnya
Aliran pam peristaltik hanya sebaik tiub dan oklusinya. Berikut ialah kerosakan yang mengubah mililiter bersasaran per pusingan yang telah ditentukur, mengikut susunan untuk memeriksanya.
Flow
Loading...
8
8
Sejarah dan konteks
Sejarah dan konteks
**US 12,753, 'Elastic-Tube Pump', Rufus Porter dari Washington DC dan J. D. Bradley dari Brattleboro, Vermont, bertarikh 17 April 1855.** Porter ialah pengasas Scientific American. Paten itu menerangkan hos getah india tervulkan — hanya tersedia secara komersial selama sedekad pada masa itu — yang dipasang melilit permukaan silinder dan dilalui oleh penggelek, serta menamakan syarat yang menjadikan pam itu berfungsi: hos mesti *"ditutup pada saat yang sama"* di dua tempat. Salah satu cara yang mereka nyatakan ialah dengan menggulung hos sepenuh pusingan.
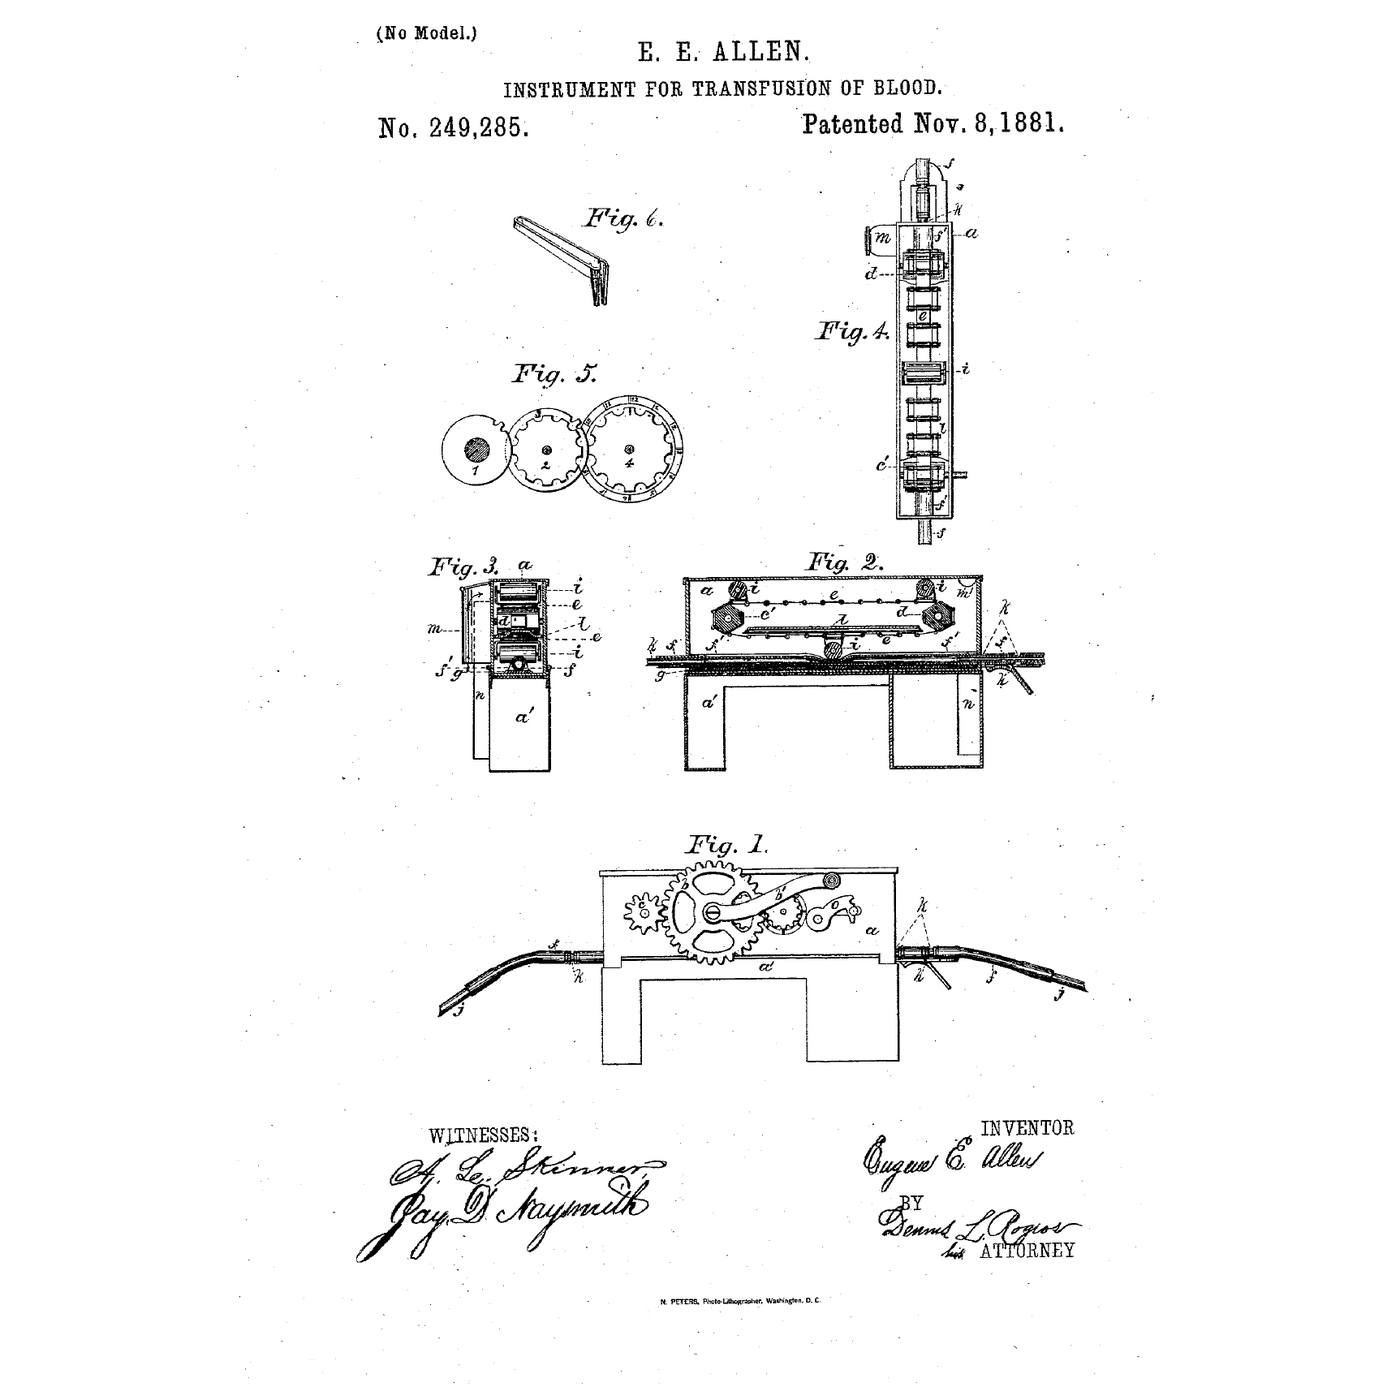
**US 249,285, 'Instrument for Transfusion of Blood', Eugene E. Allen dari Grand Rapids, Michigan, difailkan 23 Jun 1881, diberi pada 8 November 1881.** Sebatang hos getah berdiameter lubang kira-kira satu perlapan inci diletakkan di atas alas getah dalam kotak loyang kecil, dengan tiga atau lebih penggelek kaca dibawa pada tali sawat tertutup supaya salah satunya sentiasa menekan hos hingga tertutup. Spesifikasi Allen menjelaskan sebabnya: tekanan yang bergerak itu *"menggantikan semua injap sedutan, yang, disebabkan sifat pekat dan berfibrin darah, pasti akan tersumbat dan menghasilkan gumpalan"*.
Pam penggelek kemudiannya digunakan untuk mengalirkan darah dalam mesin jantung-paru dan dialisis atas sebab yang sama seperti yang diberikan oleh Allen.
**Had yang jujur.** Ia berdenyut. Alirannya bergantung pada tiub yang haus, maka ia tersasar dan mesti dikalibrasi semula. Tekanannya terhad oleh apa yang mampu ditutup oleh tiub itu — beberapa bar untuk tiub makmal biasa. Dan tiub yang haus tidak gagal secara beransur-ansur: ia pecah, dan apa sahaja yang dibawanya akan berakhir di dalam kepala pam.
Bahan
11- 1 meterPemegang Tempat
- 120 gPemegang Tempat
- Pemegang Tempat
- 10 kepingPemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- 1 literPemegang Tempat
- Pemegang Tempat
Alatan Diperlukan
10- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- 1 vendor sell this, none ship to you yetPemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- Pemegang Tempat
- 1 vendor sell this, none ship to you yetPemegang Tempat
Blueprint berkaitan
Blueprint ini berkongsi pengetahuan — teknik, bahan atau prinsip
Building Ctesibius' Force Pump — The First Double-Acting Piston Pump
oleh Emma
Mekanik
176
0
0
0
3
0
One Way Only: The Check Valve and the Bang It Makes
oleh Martin
Alat
46
0
0
0
0
0
Vulcanizing Rubber with Sulfur — The Accidental Discovery That Put Tyres on the Road
oleh Charlie
Industri
140
0
0
0
4
0
The Hose and Its Clip: Why It Was Tight When You Fitted It
oleh Martin
Alat
41
0
0
0
0
0
The Plastic Blood Bag
oleh Mary
Perubatan
47
0
0
0
0
0
The Centrifugal Pump: Speed Squared, and Why It Cannot Lift Air
oleh Emma
Mekanik
40
0
0
0
0
0
CC0 Domain Awam
Blueprint ini dikeluarkan di bawah CC0. Anda bebas menyalin, mengubah, mengedar, dan menggunakan karya ini untuk sebarang tujuan, tanpa meminta kebenaran.
Sokong Pembuat dengan membeli produk melalui Blueprint mereka di mana mereka memperoleh Komisen Pembuat ditetapkan oleh Penjual, atau cipta iterasi baru Blueprint ini dan sertakan ia sebagai sambungan dalam Blueprint anda sendiri untuk berkongsi hasil.