การทำงานร่วมกัน
ศิลปะ
ความงามและสุขภาพ
งานฝีมือ
วัฒนธรรมและประวัติศาสตร์
ความบันเทิง
สิ่งแวดล้อม
อาหารและเครื่องดื่ม
วิศวกรรมย้อนรอย
วิทยาศาสตร์
กีฬา
เทคโนโลยี
อุปกรณ์สวมใส่

English
Youblob (drawn from the sketch's pin map) · CC0

การเริ่มต้นใช้งาน (Bring-Up): ชั่วโมงแรกกับชิปของคุณเอง ทดสอบโดย ESP32
Bring-up คือสิ่งที่วิศวกรเรียกว่าการจ่ายไฟครั้งแรกให้กับซิลิคอนใหม่ และลำดับของขั้นตอนนี้สำคัญยิ่งกว่าการทดสอบรายการใดรายการหนึ่ง ตรวจสอบก่อนจ่ายไฟ จ่ายไฟก่อนป้อนสัญญาณนาฬิกา และจำกัดกระแสไฟก่อนทำสิ่งใดทั้งสิ้น เพราะการลัดวงจรที่ตัวจำกัดกระแสจะตรวจจับได้ภายในหนึ่งวินาที อาจทำลายชิปเพียงชุดเดียวที่คุณมีได้
ขั้นตอนนี้คือแผนการ bring-up สำหรับตัวหรี่ไฟ (dimmer) จากขั้นก่อนหน้า บนบอร์ดทดลอง (breakout board) จากขั้นที่ 2 ESP32 ทำงานแทนห้องปฏิบัติการ โดยสร้างสัญญาณนาฬิกาให้ชิป ควบคุมสัญญาณรีเซ็ต กำหนดดิวตี้ (duty) บนแพด 8 ตัว และจับเวลา PWM ที่ส่งกลับมา จากนั้นพิมพ์ PASS หรือ FAIL สำหรับแต่ละดิวตี้ สมุดบันทึกจะแปลงความล้มเหลวให้เป็นชื่อของแพดที่สายไฟผิดพลาด
เพื่อความตรงไปตรงมา: ตอนนี้ยังไม่มีชิป สเก็ตช์นี้ถูกคอมไพล์สำหรับพิมพ์เขียวนี้ และค่าที่คาดหวังมาจากการจำลองในขั้นก่อนหน้า การรันจริงครั้งแรกเป็นหน้าที่ของคุณ
ขั้นสูง
บ่ายหนึ่งวัน เมื่อชิปมาถึงแล้ว
คำแนะนำ
1
1
ตัวเลขที่ควรคาดหวัง และวิธีอ่านความล้มเหลว
ตัวเลขที่ควรคาดหวัง และวิธีอ่านความล้มเหลว
กำลังโหลดสมุด Jupyter…
2
2
ชิปที่คุณกำลังเปิดใช้งาน
ชิปที่คุณกำลังเปิดใช้งาน
แบบแปลนฝังตัวนี้ใส่ตัวต้านทานแบบดึงลง (pull-down) ไว้ที่ทุกอินพุต ดังนั้นชิปที่ไม่ได้เสียบจะอยู่ในสถานะปิดใช้งาน นี่คือแกนหลักที่แผนนี้ทดสอบ
3
3
ก่อนจ่ายไฟใดๆ
ก่อนจ่ายไฟใดๆ
เมื่อไม่มีการเชื่อมต่อใดๆ ให้ตรวจดูชิปแบบ chip-on-board ที่ติดตั้งอยู่บนแผงทดลอง (breakout) ผ่านแว่นขยาย: ตรวจว่าติดตั้งอยู่ตรงตำแหน่งสี่เหลี่ยม ไม่มีสะพานประสาน (solder bridge) และไม่มีชิ้นส่วนหลวม จากนั้นวัดค่าความต้านทานระหว่างแพด IO VDD และแพด IO GND ของแผงทดลองด้วยมัลติมิเตอร์ ทั้งสองขั้วการต่อ แล้วจดค่าทั้งสองไว้ หากค่าที่อ่านได้ใกล้ศูนย์ แสดงว่าเกิดการลัดวงจร ให้หยุดตรงนั้น ตาราง pad ของการรันที่ 1 ระบุว่าแพดใดของแผงทดลองเป็น VDD IO และแพดใดเป็น GND IO ให้ใช้ตารางของการรันของคุณเอง เพราะ wafer.space ระบุว่าการจัดขาอาจเปลี่ยนแปลงระหว่างการรันแต่ละครั้ง
ตรวจสอบด้วยวิธีเดียวกันว่าไม่มีแพดข้อมูลใดลัดวงจรกับแพดข้างเคียงหรือกับกราวด์
วัสดุสำหรับขั้นตอนนี้:
 ชิป ASIC สั่งทำ1 ชิ้น
 แผ่นวงจรพิมพ์1 ชิ้น
เครื่องมือที่ต้องใช้:
 มัลติมิเตอร์
4
4
พลังงาน โดยมีขีดจำกัดกระแสต่ำ
พลังงาน โดยมีขีดจำกัดกระแสต่ำ
ตั้งค่าแหล่งจ่ายไฟแบบม้านั่งให้เป็นแรงดันไฟฟ้าของชิปของคุณก่อนเชื่อมต่อ แรงดันนั้นขึ้นอยู่กับไลบรารีที่ใช้สร้างชิปของคุณ: ไลบรารีเริ่มต้นของเทมเพลตเป็นไลบรารี 5 V และยังสามารถสร้างด้วยไลบรารี 3.3 V ได้ด้วย ให้ใช้ค่าที่แน่นอนจากเอกสารการรันของคุณ ตารางแพดของ run-1 ระบุแพดไฟเลี้ยงแต่ไม่ได้ระบุแรงดันของแพดเหล่านั้น
ตั้งขีดจำกัดกระแสเป็นค่าต่ำสุดที่ทำให้แหล่งจ่ายไฟยังคงควบคุมแรงดันได้ เชื่อมต่อ VDD IO และ GND IO แล้วเปิดเครื่องโดยที่ ESP32 ยังไม่เชื่อมต่อ เมื่อไม่มีสัญญาณนาฬิกาและทุกอินพุตถูกดึงลงกราวด์ ชิปควรอยู่นิ่ง จดบันทึกกระแสที่วัดได้ หากแหล่งจ่ายไฟเข้าสู่การจำกัดกระแสทันที ให้ปิดเครื่อง: แสดงว่ามีการลัดวงจร
ให้บันทึกกระแสอีกสองครั้งในภายหลัง ได้แก่ ขณะรีเซ็ตโดยมีสัญญาณนาฬิกาทำงาน และขณะที่ชิปกำลังเล่นรูปแบบสัญญาณ ตัวเลขทั้งสามนี้คือลายเซ็นเฉพาะของชิปคุณ หากบอร์ดในภายหลังดึงกระแสมากกว่าที่เคยวัดได้ในวันนี้มาก แสดงว่าบอร์ดมีข้อบกพร่อง
เครื่องมือที่ต้องใช้:
 แหล่งจ่ายไฟตั้งโต๊ะมัลติมิเตอร์
5
5
เดินสาย ESP32
เดินสาย ESP32
สายสิบสองเส้น ตามภาพและหัวข้อของสเก็ตช์: GPIO 27 ไปยังขาสัญญาณนาฬิกา, 26 ไปยัง rst_n, 32 ไปยังอินพุต 0 (enable), 13, 14, 18, 19, 21, 22, 23 และ 25 ไปยังขาสองทิศทาง 0 ถึง 7, และขาสองทิศทาง 8 กลับไปยัง GPIO 34, พร้อมกราวด์ร่วมหนึ่งเส้น GPIO 34 เป็นขาอินพุตอย่างเดียวบน ESP32 จึงไม่มีทางแย่งสัญญาณกับเอาต์พุตของชิป
วัสดุสำหรับขั้นตอนนี้:
 ตัวแปลงระดับลอจิก3 ชิ้น
 สายจัมเปอร์1 ชิ้น
เครื่องมือที่ต้องใช้:
 เบรดบอร์ด
6
6
The test sketch
The test sketch
bringup.ino. It starts the chip's clock with the ESP32's LED PWM peripheral at 100 kHz, with 1-bit resolution for a plain square wave; holds reset low for 1,000 chip clocks; checks that the output stays low while enable is off; then sets seven duty values and measures the high time with pulseIn, averaged over eight periods, against 10 microseconds per step, within 3 microseconds. It compiles for the ESP32 with the Arduino ESP32 core 3.3.12; it has not been run, because the chip does not exist yet.
bringup.inocpp
เครื่องมือที่ต้องใช้:
 บอร์ดพัฒนา ESP32
 คอมพิวเตอร์ตั้งโต๊ะ
7
7
ชิปที่ดีจะพิมพ์อะไร
ชิปที่ดีจะพิมพ์อะไร
เปิดเซเรียลมอนิเตอร์ที่ 115200 บอด ชิปที่ทำงานได้จะพิมพ์ในแต่ละบรรทัด ได้แก่ ดิวตี้ เวลาสูงที่คาดหวังและที่วัดได้เป็นไมโครวินาที และผลลัพธ์:
# chip clock 100000 Hz, PWM period 2560 us
duty,expected_us,measured_us,result
disabled,0,0,PASS
0,0.0,0.0,PASS
1,10.0,10.0,PASS
...
254,2540.0,2540.0,PASS
# 0 failure(s)
จากนั้นให้ดูขาที่ 8 ด้วยออสซิลโลสโคปเช่นกัน หนึ่งคาบควรเป็น 2,560 ไมโครวินาทีที่สัญญาณนาฬิกานี้ พร้อมขอบสัญญาณที่สะอาด สเก็ตช์วัดเวลา ส่วนออสซิลโลสโคปแสดงรูปร่างสัญญาณ และขอบสัญญาณที่ช้าหรือแกว่งผ่านตัวแปลงระดับจะมองเห็นได้เฉพาะที่นั่น
เครื่องมือที่ต้องใช้:
 ออสซิลโลสโคปดิจิทัล
8
8
ชิปที่ไม่สามารถเริ่มทำงานได้
ชิปที่ไม่สามารถเริ่มทำงานได้
การแก้ไขปัญหาในขั้นตอนการเริ่มต้นระบบ
Flow
Loading...
9
9
แหล่งที่มาและข้อจำกัดที่ซื่อตรง
แหล่งที่มาและข้อจำกัดที่ซื่อตรง
**แหล่งที่มา** อ่านเมื่อ 29 กันยายน 2026: wafer-space/chip-on-board-wire-bonded-pcbs, run-1/README.md (ตารางแพดที่ระบุแพด IO ของ VDD และ IO ของ GND และหมายเหตุว่า pinout เปลี่ยนแปลงระหว่างแต่ละรอบการผลิต); wafer-space/gf180mcu-project-template, README.md และ Makefile (ค่าเริ่มต้น 5 V และตัวเลือกไลบรารี 3.3 V); การจำลองของขั้นก่อนหน้าสำหรับเวลาสูงที่คาดไว้
**ข้อจำกัดที่ซื่อตรง** ยังไม่มีชิปจริง: แผนนี้และแบบร่างยังไม่ได้ทดสอบบนซิลิกอนจริง แรงดันและกระแสไฟฟ้าไม่ได้ระบุไว้ที่นี่เพราะเอกสารการผลิตที่มีอยู่ ณ เวลาที่เขียนไม่ได้ระบุไว้ ผลของตัวแปลงระดับสัญญาณต่อตัวต้านทานดึงลง (pull-down) ขึ้นอยู่กับบอร์dที่คุณใช้
วัสดุ
4- 1 ชิ้นตัวยึดตำแหน่ง
- 1 ชิ้นตัวยึดตำแหน่ง
- 3 ชิ้นตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
เครื่องมือที่จำเป็น
6- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- 1 vendor sell this, none ship to you yetตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- 1 vendor sell this, none ship to you yetตัวยึดตำแหน่ง
บลูพริ้นท์ที่เกี่ยวข้อง
บลูพริ้นท์เหล่านี้แบ่งปันความรู้ — เทคนิค วัสดุ หรือหลักการ
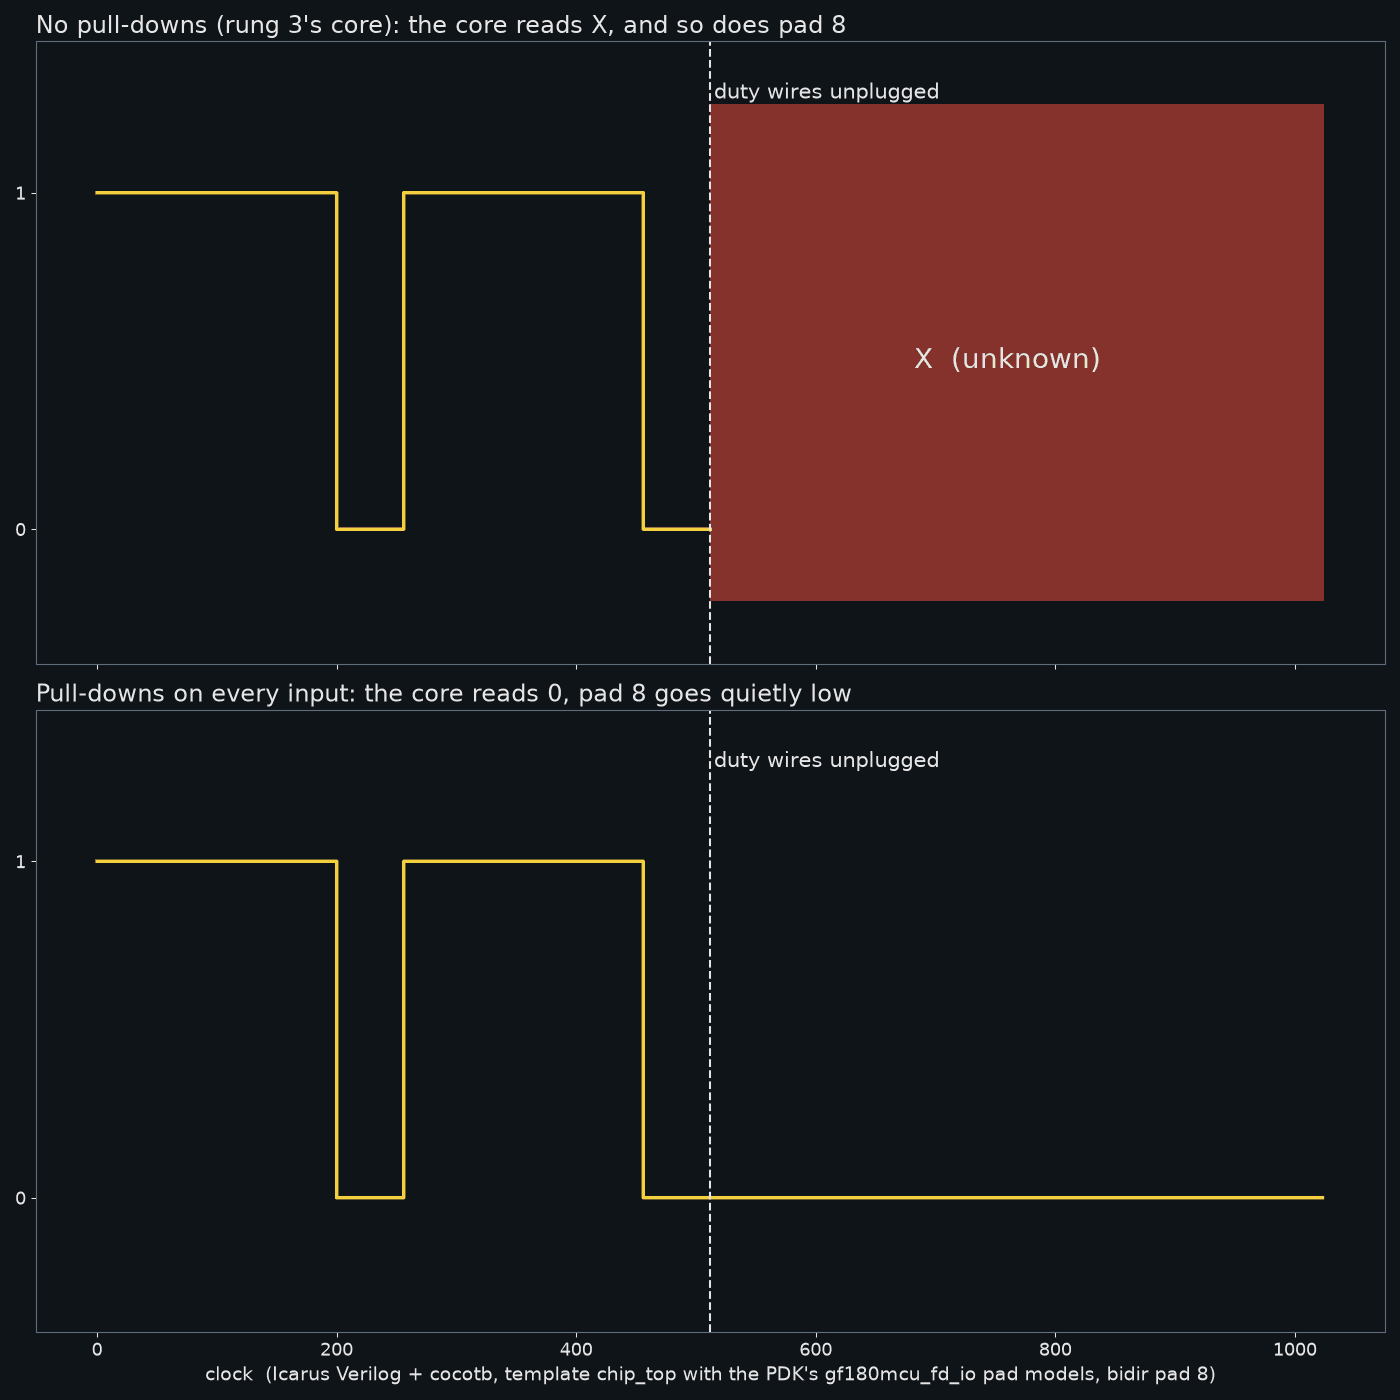
Through the Pads: What Your Chip's Pins Do When Nothing Is Connected
โดย Ed
อิเล็กทรอนิกส์
40
0
0
0
0
0

The Chip-on-Board Breakout: From a 0.4 mm Mezzanine to Pins You Can Reach
โดย Ed
อิเล็กทรอนิกส์
41
0
0
0
0
0

Your Own chip_core: An 8-bit PWM Dimmer, Tested Before It Is Silicon
โดย Ed
อิเล็กทรอนิกส์
39
0
0
0
0
0

Your First Chip on a Shared Wafer: What You Need to Start at Home
โดย Ed
อิเล็กทรอนิกส์
52
0
0
0
0
0
CC0 สาธารณสมบัติ
พิมพ์เขียวนี้เผยแพร่ภายใต้ CC0 คุณสามารถคัดลอก แก้ไข แจกจ่าย และใช้งานผลงานนี้เพื่อวัตถุประสงค์ใดก็ได้ โดยไม่ต้องขออนุญาต
สนับสนุนเมกเกอร์โดยซื้อสินค้าผ่านพิมพ์เขียวของพวกเขา ซึ่งพวกเขาจะได้รับ ค่าคอมมิชชันเมกเกอร์ ที่ผู้ขายกำหนด หรือสร้างเวอร์ชันใหม่ของพิมพ์เขียวนี้และรวมเป็นการเชื่อมต่อในพิมพ์เขียวของคุณเพื่อแบ่งรายได้