
การสร้างแบบจำลองเครนล้อเหยียบโรมัน — เครื่องจักรก่อสร้างโบราณ
คำแนะนำ
สร้างเสากระโดงและฐาน
สร้างเสากระโดงและฐาน
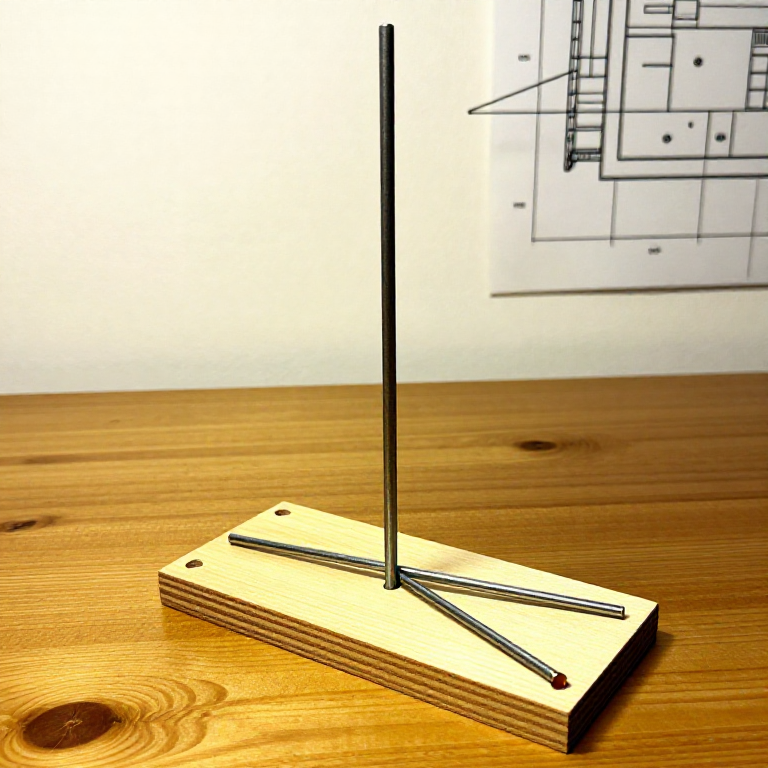
ตัดเสากระโดงแนวตั้งจากไม้แกนไม้เนื้อแข็งขนาด 6 มม. ยาวประมาณ 25 ซม. ยึดให้ตั้งตรงลงในรูที่เจาะไว้กลางแผ่นฐาน โดยเสริมความแข็งแรงด้วยค้ำยันแนวทแยงสองอัน (ไม้แกนสั้นตัดยาวประมาณ 12 ซม.) ติดกาวจากเสากระโดงลงไปยังฐานที่มุมประมาณ 45 องศาทั้งสองด้าน ค้ำยันเหล่านี้สอดคล้องกับคานยึดที่วิทรูเวียสเรียกว่า 'retinaculae' ซึ่งป้องกันไม่ให้เสากระโดงล้มภายใต้น้ำหนัก เสากระโดงต้องตั้งตรงอย่างสมบูรณ์ (ตรวจสอบด้วยลูกดิ่งขนาดเล็ก) ที่ปลายบนของเสากระโดง เจาะรูแนวนอนผ่านไม้แกนเพื่อรองรับสลักหมุนสำหรับยึดคานยื่น (jib) full-scale เสากระโดงเครนโรมันโดยทั่วไปเป็นไม้ท่อนเดียวสูง 8 ถึง 12 เมตร ตั้งตรงด้วยเชือกยึดที่ด้านสามหรือสี่ด้าน
วัสดุสำหรับขั้นตอนนี้:
 แผ่นไม้บาสวูด1 piece 20 x 20 cm ซม.
 กาวไม้small amount ชิ้น
สร้างคานยื่นและบล็อกรอก
สร้างคานยื่นและบล็อกรอก
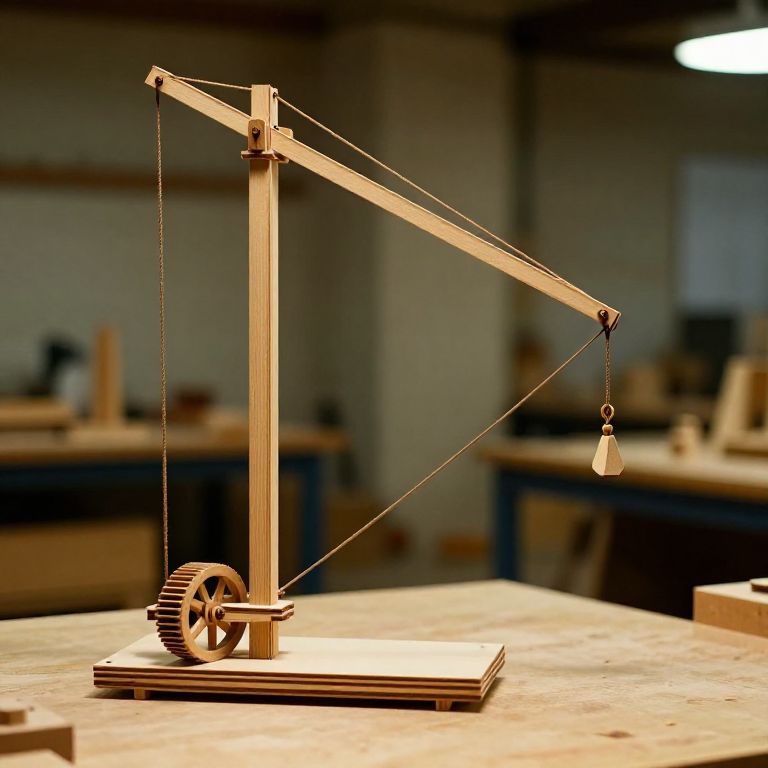
ตัดคานยื่น (jib) จากเดือยไม้กลม ขนาด 6 มม. ยาวประมาณ 20 ซม. ยึดปลายข้างหนึ่งกับส่วนบนของเสากระโดงด้วยหมุดที่ผ่านรูที่เจาะไว้ เพื่อให้คานยื่นหมุนขึ้นลงได้ ที่ปลายอิสระของคานยื่น ติดตั้งบล็อกรอกประกอบ (compound pulley) โดยเจาะรูเพลาผ่านแผ่นไม้กลมขนาดเล็กสองแผ่น (เส้นผ่านศูนย์กลาง 2 ซม.) แล้วติดตั้งเคียงข้างกันบนหมุดสั้น โดยหมุดยึดกับปลายคานยื่นด้วยขาไม้เล็ก รอกคู่นี้แทน trochlea (บล็อกรอก) ที่วิทรูเวียสได้บรรยายไว้ บนเสากระโดงใกล้ส่วนบน ติดตั้งรอกอีกคู่หนึ่ง เชือกจะสอดไปมาระหว่างชุดรอกทั้งสองเพื่อสร้างความได้เปรียบเชิงกล ในรอกประกอบที่มีล้อสี่ตัว ความได้เปรียบเชิงกลเท่ากับ 4:1 หมายความว่าแรงดึงหนึ่งหน่วยสามารถยกน้ำหนักโหลดได้สี่หน่วย (หักการสูญเสียจากแรงเสียดทาน)
วัสดุสำหรับขั้นตอนนี้:
แผ่นไม้บาสวูด1 piece 20 x 20 cm ซม.กาวไม้small amount ชิ้นสร้างล้อเหยียบ
สร้างล้อเหยียบ
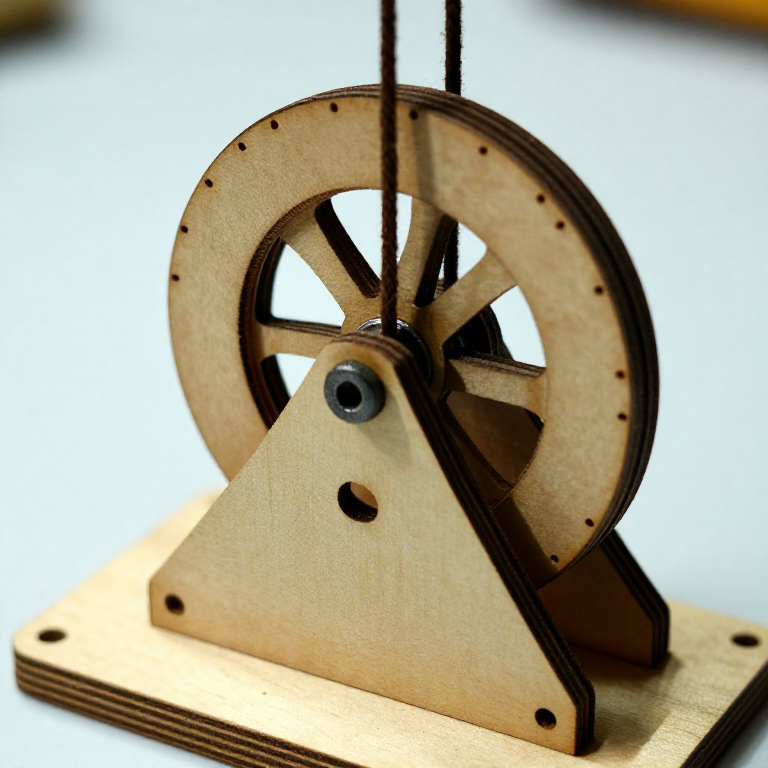
ตัดวงกลมที่มีเส้นผ่านศูนย์กลางประมาณ 12 ถึง 15 ซม. จากแผ่นไม้อัดบาง ซึ่งแทนดรัมของล้อเหยียบ เจาะรูตรงกลางแล้วติดตั้งบนเพลาแนวนอน (ตะปูหรือหมุด) ที่รองรับด้วยขาตั้งแนวตั้งสองอันซึ่งติดกับแผ่นฐานด้านหลังเสา ล้อเหยียบต้องหมุนได้อย่างอิสระบนเพลา ติดสลักไม้เล็กๆ หรือแถบไม้รอบเส้นรอบวงด้านในเพื่อแทนขั้นบันไดสำหรับเหยียบ ในล้อเหยียบของโรมันขนาดเต็ม (เส้นผ่านศูนย์กลางประมาณ 4 ถึง 5 เมตร) คนงานจะเดินอยู่ภายในล้อเหมือนล้อของแฮมสเตอร์ และน้ำหนักตัวของพวกเขาที่ทำให้ล้อหมุนจะพันเชือกเข้ากับดรัมของเพลา ข้อได้เปรียบเชิงกลของล้อเหยียบเองคืออัตราส่วนของรัศมีล้อต่อรัศมีดรัม (เพลา) ล้อรัศมี 2.5 เมตรที่มีดรัมรัศมี 15 ซม. ให้ข้อได้เปรียบประมาณ 16:1 คูณด้วยอัตราส่วนรอก
วัสดุสำหรับขั้นตอนนี้:
แผ่นไม้บาสวูด1 piece 20 x 20 cm ซม.กาวไม้small amount ชิ้นร้อยเชือกผ่านรอกให้ถูกต้อง
ร้อยเชือกผ่านรอกให้ถูกต้อง
ร้อยเชือกผ่านระบบรอกตามเส้นทางรอกประกอบมาตรฐาน: ผูกปลายข้างหนึ่งเข้ากับขายึดบล็อกรอกบนที่ยึดตายตัว ส่งเชือกลงและอ้อมรอกล่าง (ปลายคาน) ตัวแรก แล้วย้อนขึ้นไปยังรอกบนตัวที่สอง ลงไปยังรอกล่างตัวที่สอง จากนั้นนำปลายอิสระของเชือกลงไปยังดรัมของล้อเหยียบ ซึ่งผูกและพันรอบเพลาหลายรอบ ติดตะขอขนาดเล็กหรือห่วงเข้ากับบล็อกรอกล่างสำหรับแขวนน้ำหนัก เส้นทางของเชือกควรเดินอย่างเรียบร้อยโดยไม่ไขว้หรือพันกัน เมื่อล้อเหยียบหมุน จะม้วนเชือกเข้ากับดรัม ดึงเชือกผ่านรอกและยกน้ำหนักขึ้น ด้วยรอกประกอบสี่ล้อ เชือกทุก 1 เมตรที่ม้วนเข้าดรัมจะยกน้ำหนักขึ้น 25 เซนติเมตร ซึ่งเป็นการแลกเปลี่ยนระหว่างแรงกับระยะทางที่กำหนดเครื่องกลอย่างง่ายทั้งหมด
ทดสอบและสาธิตข้อได้เปรียบเชิงกล
ทดสอบและสาธิตข้อได้เปรียบเชิงกล
แขวนน้ำหนักเล็กๆ (เช่น ถุงเหรียญหรือตะกั่วตกปลา) จากตะขอบนบล็อกรอกด้านล่าง หมุนล้อเหยียบช้าๆ ด้วยนิ้ว น้ำหนักควรถูกยกขึ้นอย่างราบรื่น เปรียบเทียบแรงที่ต้องใช้ในการยกน้ำหนักเดียวกันโดยตรงกับผ่านรอกผสม ระบบรอกควรทำให้น้ำหนักรู้สึกเบาลงอย่างมาก แม้ว่าเชือกจะต้องถูกดึงเป็นระยะทางที่ยาวขึ้น สิ่งนี้แสดงหลักการพื้นฐานของข้อได้เปรียบเชิงกลที่วิศวกรชาวโรมันนำมาใช้ในระดับมหาศาล ภาพนูนต่ำ Haterii (อนุสาวรีย์ฝังศพจากศตวรรษที่ 1 ในกรุงโรม) แสดงเครนล้อเหยียบของโรมันขณะทำงาน แสดงให้เห็นขนาดและความซับซ้อนของเครื่องจักรเหล่านี้ Vitruvius กล่าวไว้ว่าเครนที่มีรอกผสมและล้อเหยียบซึ่งควบคุมโดยคนเพียงไม่กี่คนสามารถยกน้ำหนักที่ต้องใช้แรงงานหลายสิบคนดึงเชือกโดยตรง
วัสดุ
9- 1 piece 20 x 20 cm ซม.ตัวยึดตำแหน่ง
- small amount ชิ้นตัวยึดตำแหน่ง
- 4-5 dowels, 30 cm long ชิ้นตัวยึดตำแหน่ง
- 4-6 discs ชิ้นตัวยึดตำแหน่ง
- 2 metres ชิ้นตัวยึดตำแหน่ง
- 1 piece 25 x 15 x 2 cm ชิ้นตัวยึดตำแหน่ง
- 6-8 pieces ชิ้นตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
เครื่องมือที่จำเป็น
5- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
CC0 สาธารณสมบัติ
พิมพ์เขียวนี้เผยแพร่ภายใต้ CC0 คุณสามารถคัดลอก แก้ไข แจกจ่าย และใช้งานผลงานนี้เพื่อวัตถุประสงค์ใดก็ได้ โดยไม่ต้องขออนุญาต
สนับสนุนเมกเกอร์โดยซื้อสินค้าผ่านพิมพ์เขียวของพวกเขา ซึ่งพวกเขาจะได้รับ ค่าคอมมิชชันเมกเกอร์ ที่ผู้ขายกำหนด หรือสร้างเวอร์ชันใหม่ของพิมพ์เขียวนี้และรวมเป็นการเชื่อมต่อในพิมพ์เขียวของคุณเพื่อแบ่งรายได้