การทำงานร่วมกัน
ศิลปะ
ความงามและสุขภาพ
งานฝีมือ
วัฒนธรรมและประวัติศาสตร์
ความบันเทิง
สิ่งแวดล้อม
อาหารและเครื่องดื่ม
วิศวกรรมย้อนรอย
วิทยาศาสตร์
กีฬา
เทคโนโลยี
อุปกรณ์สวมใส่

แปลแล้ว

ปั๊มเพอริสตัลติก: ปิดสองจุดพร้อมกัน และไม่มีวาล์วสัมผัสของเหลวเลย
บีบท่อให้ปิดระหว่างนิ้วสองนิ้วแล้วเลื่อนนิ้วไปตามท่อ: ของเหลวที่อยู่ข้างหน้าจะถูกดันไปข้างหน้า ส่วนท่อจะคืนรูปและเติมของเหลวใหม่ทันทีหลังนิ้วผ่านไป นั่นคือหลักการทั้งหมดของปั๊มเพอริสตัลติก โรเตอร์พาลูกกลิ้งหมุนไปตามรางโค้ง แต่ละลูกกลิ้งจะบีบท่อยืดหยุ่นให้ปิด แล้วกลิ้งไปตามท่อ
มีเพียงด้านในของท่อเท่านั้นที่สัมผัสกับของเหลว ไม่มีวาล์วให้อุดตัน ไม่มีซีลให้รั่ว และไม่ต้องทำความสะอาดอะไรนอกจากท่อที่สามารถทิ้งได้ นี่คือเหตุผลที่ปั๊มชนิดนี้ใช้กับเลือด เพาะเลี้ยงเซลล์ จ่ายสารเคมีลงในระบบน้ำประปา ใช้กับคอนกรีต และหมึกพิมพ์
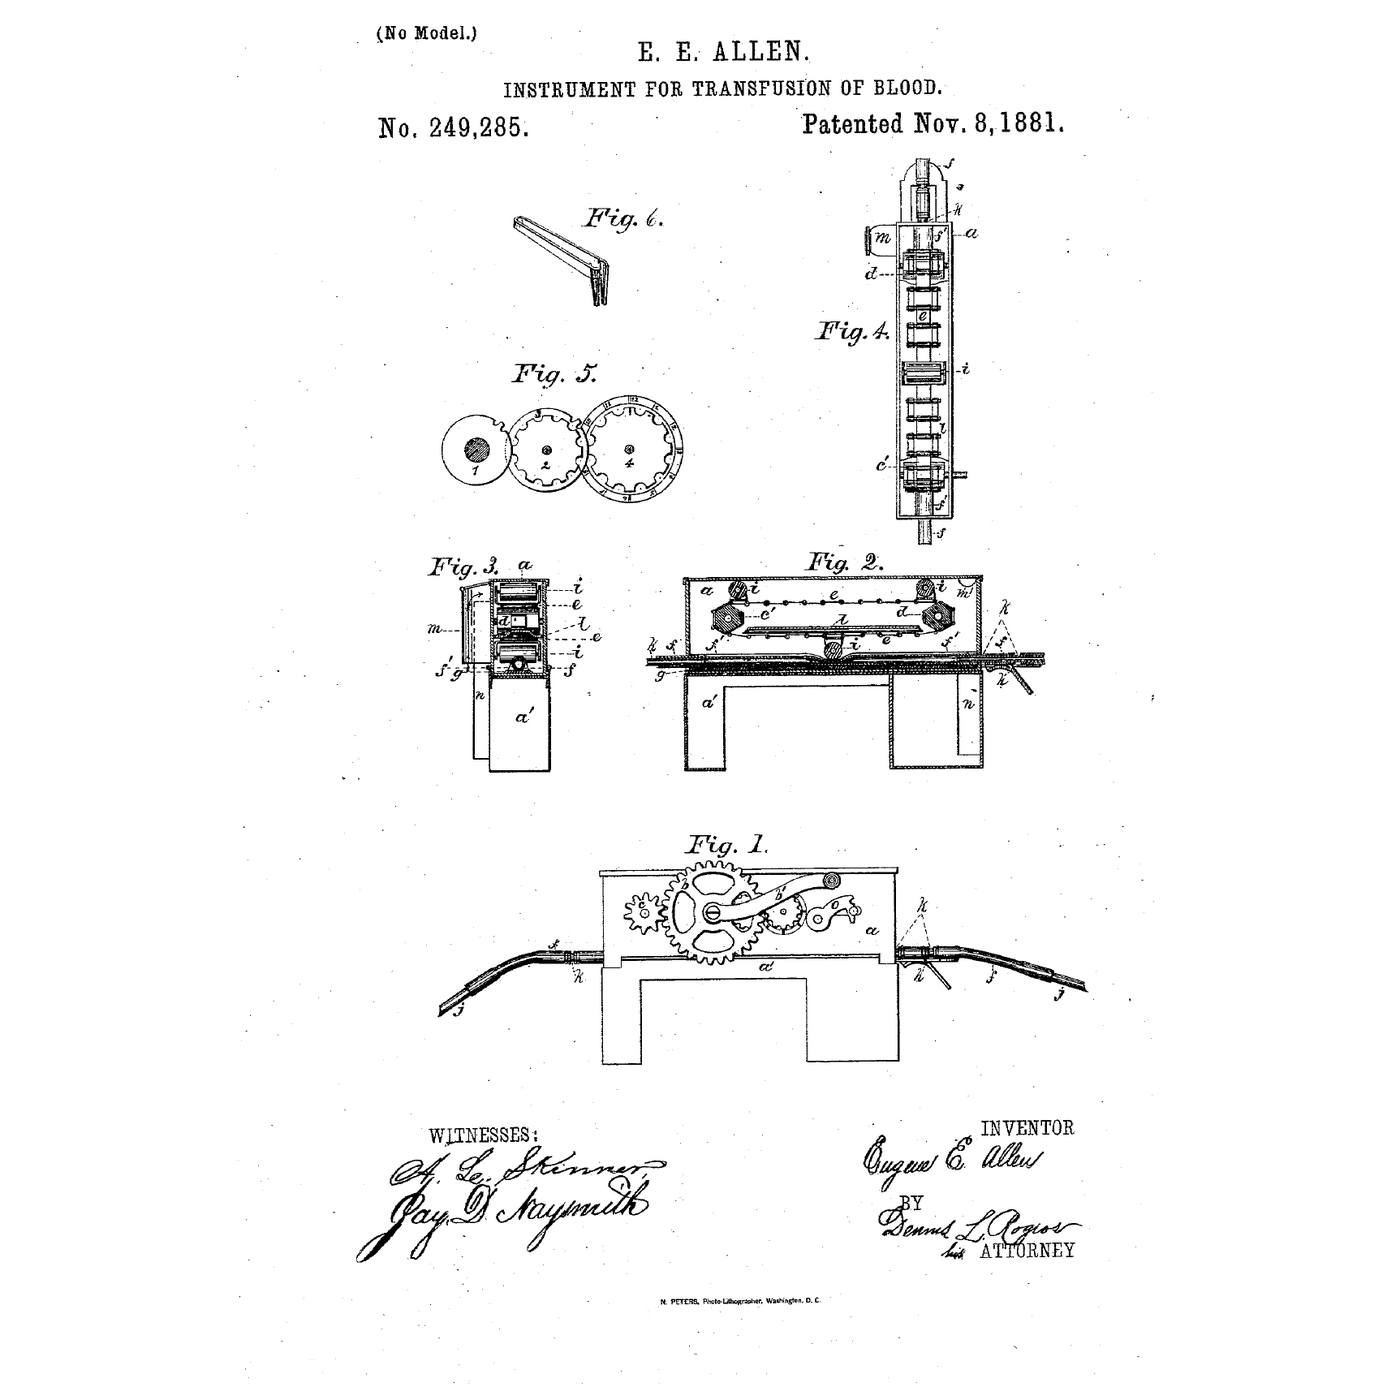
Rufus Porter และ J. D. Bradley จดสิทธิบัตรปั๊มนี้ในปี ค.ศ. 1855 ในฐานะปั๊มบ่อน้ำ และเขียนกฎข้อเดียวที่ปั๊มเพอริสตัลติกทุกตัวยังต้องปฏิบัติตาม คือ ท่อต้องถูกปิดที่ **สองตำแหน่งในเวลาเดียวกัน** ในปี ค.ศ. 1881 Eugene Allen ใช้หลักการเดียวกันนี้ในการส่งเลือด เพราะไม่มีวาล์วให้เลือดแข็งตัวเกาะ ขั้นตอนนี้สร้างปั๊มดังกล่าวด้วยมอเตอร์สเต็ปเปอร์
ระดับกลาง
ประมาณ 6 ชั่วโมง
คำแนะนำ
1
1
เลือกท่อก่อน เพราะจะกำหนดทุกอย่างที่เหลือ
เลือกท่อก่อน เพราะจะกำหนดทุกอย่างที่เหลือ
ท่อคือปั๊ม รูในของท่อกำหนดปริมาณการไหลต่อรอบ ผนังของท่อกำหนดว่าลูกกลิ้งต้องบีบแรงแค่ไหน และวัสดุของท่อกำหนดว่ามันรองรับอะไรได้บ้างและใช้งานได้นานเพียงใด
สำหรับการสร้างชุดนี้ให้ใช้ท่อ **ซิลิโคน** เพราะมันคืนรูปทรงกลมได้อย่างรวดเร็วหลังถูกบีบแต่ละครั้ง ซึ่งเป็นสิ่งที่ทำให้ช่องว่างด้านหลังลูกกลิ้งกลับมาดูดของเหลวเข้าได้อีกครั้ง ท่อ PVC ใสมีราคาถูกกว่าแต่แข็งกว่า คืนรูปได้ช้ากว่า จะเกิดการแบนถาวรเร็วกว่า และเหมาะกับการใช้งานที่ช้าและไม่บ่อยเท่านั้น
วัดเส้นผ่านศูนย์กลางภายในและความหนาของผนังด้วยเวอร์เนียร์คาลิปเปอร์ที่ปลายท่อที่ตัดแล้ว วัดหลายจุดรอบวงกลม ท่อที่ถูกบีบแบนจะมีความหนาเท่ากับ **ผนังสองชั้นพอดี** ซึ่งคือช่องว่างเริ่มต้นระหว่างลูกกลิ้งกับรางนำ จดตัวเลขทั้งสองค่าไว้ เพราะรางจะถูกออกแบบจากค่าเหล่านี้ในขั้นตอนถัดไป
วัสดุสำหรับขั้นตอนนี้:
 ท่อซิลิโคน1 เมตร
เครื่องมือที่ต้องใช้:
 เวอร์เนียร์ดิจิทัล 6 นิ้ว
2
2
พิมพ์ราง โรเตอร์ และลูกกลิ้ง
พิมพ์ราง โรเตอร์ และลูกกลิ้ง
พิมพ์ตัวเรือนที่มีรางโค้งรัศมี 25 มม. วัดถึงแนวกึ่งกลางของท่อ โดยโค้งครอบคลุม **อย่างน้อย 180 องศา** เป็นรูปตัวยู โดยท่อเข้าทางขาข้างหนึ่งและออกทางอีกข้างหนึ่ง พิมพ์โรเตอร์สามแขนที่สวมพอดีกับเพลาสเต็ปเปอร์มอเตอร์ขนาด 5 มม. และยึดด้วยสกรูตั้งเซ็ต และติดตั้งลูกปืนสเก็ตบอร์ดบนสกรูเครื่องที่ปลายแต่ละแขนเป็นลูกกลิ้ง การใช้ลูกปืนกลิ้งแทนหมุดคงที่คือสิ่งที่แยกปั๊มออกจากเครื่องตัดท่อ เพราะหมุดจะลากไปตามท่อและทำให้ท่อสึกทะลุได้
ทำให้รางเป็นชิ้นส่วนแยกต่างหาก ยึดด้วยสกรูสองตัวในรูร่อง เพื่อให้สามารถเลื่อนเข้าหาโรเตอร์ได้ การปรับนี้คือ **การบีบอัด (occlusion)** ซึ่งเป็นการกำหนดว่าท่อถูกบีบแรงแค่ไหน และเป็นการตั้งค่าเดียวที่ปั๊มมี
ยึดท่อทั้งสองปลายของรางด้วยคลิปพิมพ์ 3 มิติ มิฉะนั้นท่อจะเคลื่อนไปพร้อมกับลูกกลิ้งจนกว่าจะถูกดึงตึงและหยุดการสูบ
วัสดุสำหรับขั้นตอนนี้:
 เส้นใย PETG120 ก.
 ตลับลูกปืน3 ชิ้น
 สกรูเกลียวมิล10 ชิ้น
 สเต็ปเปอร์มอเตอร์1 ชิ้น
เครื่องมือที่ต้องใช้:
 เครื่องพิมพ์สามมิติแบบเส้นใย (FDM)เวอร์เนียร์ดิจิทัล 6 นิ้ว
 ชุดประแจหกเหลี่ยม
 สว่านไร้สาย
 ชุดดอกสว่าน
3
3
การไหลต่อรอบ และกฎสองจุดปิดสนิท
การไหลต่อรอบ และกฎสองจุดปิดสนิท
กำลังโหลดสมุด Jupyter…
4
4
The drive: a stepper, a speed knob and a reverse button
The drive: a stepper, a speed knob and a reverse button
A stepper motor is the right drive for a dosing pump: it turns a known angle per step, so the volume pumped is simply steps counted. This sketch reads a potentiometer for speed and a button to reverse — reversing is how you clear an air lock or empty a line back into its bottle. Set the driver's current limit before connecting the motor; a stepper run at the wrong current either stalls under the tube's resistance or overheats.
peristaltic_drive.inoarduino
วัสดุสำหรับขั้นตอนนี้:
 Arduino Uno R31 ชิ้น
 ไดรเวอร์สเต็ปเปอร์มอเตอร์1 ชิ้น
 โพเทนชิออมิเตอร์1 ชิ้น
 สายจัมเปอร์1 ชุด
เครื่องมือที่ต้องใช้:
 คอมพิวเตอร์ที่ติดตั้ง Arduino IDE
 แหล่งจ่ายไฟกระแสตรง
5
5
ตั้งค่าการอุดตัน (occlusion) และปรับเทียบกับคอลัมน์น้ำ
ตั้งค่าการอุดตัน (occlusion) และปรับเทียบกับคอลัมน์น้ำ
เริ่มต้นโดยถอยแทร็กออกไปจนลูกกลิ้งแทบไม่สัมผัสท่อ ใส่ปลายท่อทางเข้าลงในบีกเกอร์น้ำที่มีสีย้อมหนึ่งหยด นำปลายท่อทางออกต่อเข้ากระบอกตวงที่มีขีดบอกปริมาตร แล้วเดินปั๊มอย่างช้า ๆ
ค่อย ๆ ขยับแทร็กเข้ามาทีละเล็กน้อย ในช่วงแรกปั๊มจะส่งของเหลวออกมาแทบไม่ได้เลย เพราะลูกกลิ้งดันของเหลวไปข้างหน้า แต่ของเหลวไหลย้อนกลับผ่านลูกกลิ้งไปได้ เมื่อช่องว่างเพิ่มขึ้นจนราวสองเท่าของความหนาผนังท่อ อัตราการไหลจะกระโดดขึ้นทันที จากนั้นยกปลายท่อทางออกให้สูงกว่าปลายท่อทางเข้าหนึ่งเมตร แล้วสังเกตสีย้อม หากสีค่อย ๆ ไหลย้อนถอยหลังระหว่างการผ่านของลูกกลิ้ง ให้ปิดแทร็กเพิ่มอีกเล็กน้อย และหยุดปรับทันทีเมื่อสีไม่ไหลย้อนอีก
อย่าปรับให้เกินกว่านั้น ทุกเศษเสี้ยวของมิลลิเมตรที่เพิ่มเข้าไปจะบีบท่อให้แบนในทุกรอบที่ลูกกลิ้งผ่าน ทำให้ท่ออายุสั้นลง โดยที่อัตราการไหลไม่เพิ่มขึ้นอีกเลย
จากนั้นทำการปรับเทียบ: นับ 100 รอบของปั๊มโดยให้ของเหลวไหลลงในกระบอกตวง แล้วหารค่าปริมาตรที่ได้ และเปรียบเทียบกับตัวเลขที่บันทึกไว้ในสมุดบันทึก ปั๊มจริงจะส่งของเหลวได้น้อยกว่าค่าที่คำนวณไว้ เพราะท่อไม่สามารถคืนรูปทรงกลมกลับมาสมบูรณ์ได้ทุกครั้งระหว่างลูกกลิ้ง ค่าที่วัดได้จริงนี้ ไม่ใช่ค่าที่คำนวณ คือค่าที่เครื่องปั๊มสำหรับการจ่ายสารปริมาณแม่นยำต้องใช้เป็นฐานในการทำงาน
วัสดุสำหรับขั้นตอนนี้:
 น้ำ1 ลิตร
 สีผสมอาหาร (สีสำหรับดูการไหล)1 หยด
เครื่องมือที่ต้องใช้:
 กระบอกตวงมีขีดบอก
 นาฬิกาจับเวลาชุดประแจหกเหลี่ยม
 ตลับเมตร
6
6
ชีพจรและการสึกหรอของท่อ
ชีพจรและการสึกหรอของท่อ
กำลังโหลดสมุด Jupyter…
7
7
การไหลของระบบเคลื่อนที่ไปจากค่าเดิมแล้ว: หาสาเหตุให้พบ
การไหลของระบบเคลื่อนที่ไปจากค่าเดิมแล้ว: หาสาเหตุให้พบ
การไหลของปั๊มเพอริสตัลติกจะดีได้เพียงเท่าที่ท่อและการบีบปิดของมันเป็นอยู่ นี่คือความผิดปกติที่เปลี่ยนปริมาตรมิลลิลิตรต่อรอบที่ผ่านการปรับเทียบ เรียงตามลำดับที่ควรตรวจสอบ
Flow
Loading...
8
8
ประวัติศาสตร์และบริบท
ประวัติศาสตร์และบริบท
**สิทธิบัตรสหรัฐฯ หมายเลข 12,753 "Elastic-Tube Pump" โดย Rufus Porter แห่งกรุงวอชิงตัน ดี.ซี. และ J. D. Bradley แห่ง Brattleboro รัฐเวอร์มอนต์ ลงวันที่ 17 เมษายน ค.ศ. 1855** Porter เป็นผู้ก่อตั้ง Scientific American สิทธิบัตรนี้อธิบายท่อยางวัลคาไนซ์ (vulcanized india-rubber hose) ซึ่งในขณะนั้มีจำหน่ายเชิงพาณิชย์เพียงประมาณหนึ่งทศวรรษ โดยยึดติดรอบพื้นผิวทรงกระบอกและถูกกดด้วยลูกกลิ้ง พร้อมระบุเงื่อนไขที่ทำให้ปั๊มทำงานได้ คือท่อต้อง *"ถูกปิดในขณะเดียวกัน"* ณ สองตำแหน่ง วิธีหนึ่งที่พวกเขาเสนอคือการขดท่อให้ครบหนึ่งรอบเต็ม
**US 249,285 "Instrument for Transfusion of Blood" โดย Eugene E. Allen แห่ง Grand Rapids รัฐมิชิแกน ยื่นเมื่อ 23 มิถุนายน ค.ศ. 1881 ได้รับการอนุมัติเมื่อ 8 พฤศจิกายน ค.ศ. 1881** ท่อยางที่มีขนาดรูประมาณหนึ่งในแปดนิ้ว วางบนเบาะยาง อยู่ในกล่องทองเหลืองขนาดเล็ก พร้อมลูกกลิ้งแก้วอย่างน้อยสามลูกที่ติดอยู่บนสายพานไร้ปลาย เพื่อให้มีลูกกลิ้งอย่างน้อยหนึ่งลูกกดท่อให้ปิดอยู่เสมอ Allen ระบุในข้อกำหนดของเขาถึงเหตุผลว่า แรงกดที่เคลื่อนที่ *"ทำให้ไม่จำเป็นต้องใช้วาล์วดูด ซึ่งเนื่องจากลักษณะเหนียวและมีไฟบรินของเลือด จะอุดตันและก่อให้เกิดลิ่มเลือดเสมอ"*
ปั๊มแบบลูกกลิ้งต่อมาได้ถูกนำมาใช้ลำเลียงเลือดในเครื่องหัวใจและปอด (heart-lung) และเครื่องไตเทียม (dialysis) ด้วยเหตุผลเดียวกับที่ Allen ให้ไว้
**ข้อจำกัดที่ยอมรับ** ปั๊มชนิดนี้ทำให้การไหลเป็นจังหวะ (pulses) อัตราการไหลขึ้นอยู่กับท่อที่สึกหรอได้ จึงคลาดเคลื่อนไปเรื่อยๆ และต้องปรับเทียบใหม่ ความดันถูกจำกัดด้วยความสามารถของท่อในการปิดผนึก โดยท่อทดลองทั่วไปรับได้เพียงไม่กี่บาร์ และเมื่อท่อสึกหรอจะไม่เสียหายอย่างค่อยเป็นค่อยไป แต่จะแตกออก และสิ่งที่ท่อกำลังลำเลียงอยู่จะเข้าไปอยู่ในส่วนหัวของปั๊ม
วัสดุ
11- 1 เมตรตัวยึดตำแหน่ง
- 120 ก.ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- 10 ชิ้นตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- 1 ลิตรตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
เครื่องมือที่จำเป็น
10- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- 1 vendor sell this, none ship to you yetตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- ตัวยึดตำแหน่ง
- 1 vendor sell this, none ship to you yetตัวยึดตำแหน่ง
บลูพริ้นท์ที่เกี่ยวข้อง
บลูพริ้นท์เหล่านี้แบ่งปันความรู้ — เทคนิค วัสดุ หรือหลักการ
Building Ctesibius' Force Pump — The First Double-Acting Piston Pump
โดย Emma
กลศาสตร์
182
0
0
0
3
0
One Way Only: The Check Valve and the Bang It Makes
โดย Martin
เครื่องมือ
50
0
0
0
0
0
Vulcanizing Rubber with Sulfur — The Accidental Discovery That Put Tyres on the Road
โดย Charlie
อุตสาหกรรม
162
0
0
0
4
0
The Hose and Its Clip: Why It Was Tight When You Fitted It
โดย Martin
เครื่องมือ
42
0
0
0
0
0
The Plastic Blood Bag
โดย Mary
ยา
48
0
0
0
0
0
The Centrifugal Pump: Speed Squared, and Why It Cannot Lift Air
โดย Emma
กลศาสตร์
43
0
0
0
0
0
CC0 สาธารณสมบัติ
พิมพ์เขียวนี้เผยแพร่ภายใต้ CC0 คุณสามารถคัดลอก แก้ไข แจกจ่าย และใช้งานผลงานนี้เพื่อวัตถุประสงค์ใดก็ได้ โดยไม่ต้องขออนุญาต
สนับสนุนเมกเกอร์โดยซื้อสินค้าผ่านพิมพ์เขียวของพวกเขา ซึ่งพวกเขาจะได้รับ ค่าคอมมิชชันเมกเกอร์ ที่ผู้ขายกำหนด หรือสร้างเวอร์ชันใหม่ของพิมพ์เขียวนี้และรวมเป็นการเชื่อมต่อในพิมพ์เขียวของคุณเพื่อแบ่งรายได้