SANAT
GÜZELLİK & SAĞLIK
ZANAAT
KÜLTÜR & TARİH
EĞLENCE
ÇEVRE
YİYECEK & İÇECEK
TERS MÜHENDİSLİK
BİLİMLER
SPOR
TEKNOLOJİ
GİYİLEBİLİR ÜRÜNLER
Peristaltik Pompa: Aynı Anda İki Yer Kapalı, Hiçbir Vana Sıvıya Dokunmaz
Çevrildi
Emma

Oluşturan

Emma

27. Eylül 2026SE
145
0
0
0
0

Peristaltik Pompa: Aynı Anda İki Yer Kapalı, Hiçbir Vana Sıvıya Dokunmaz

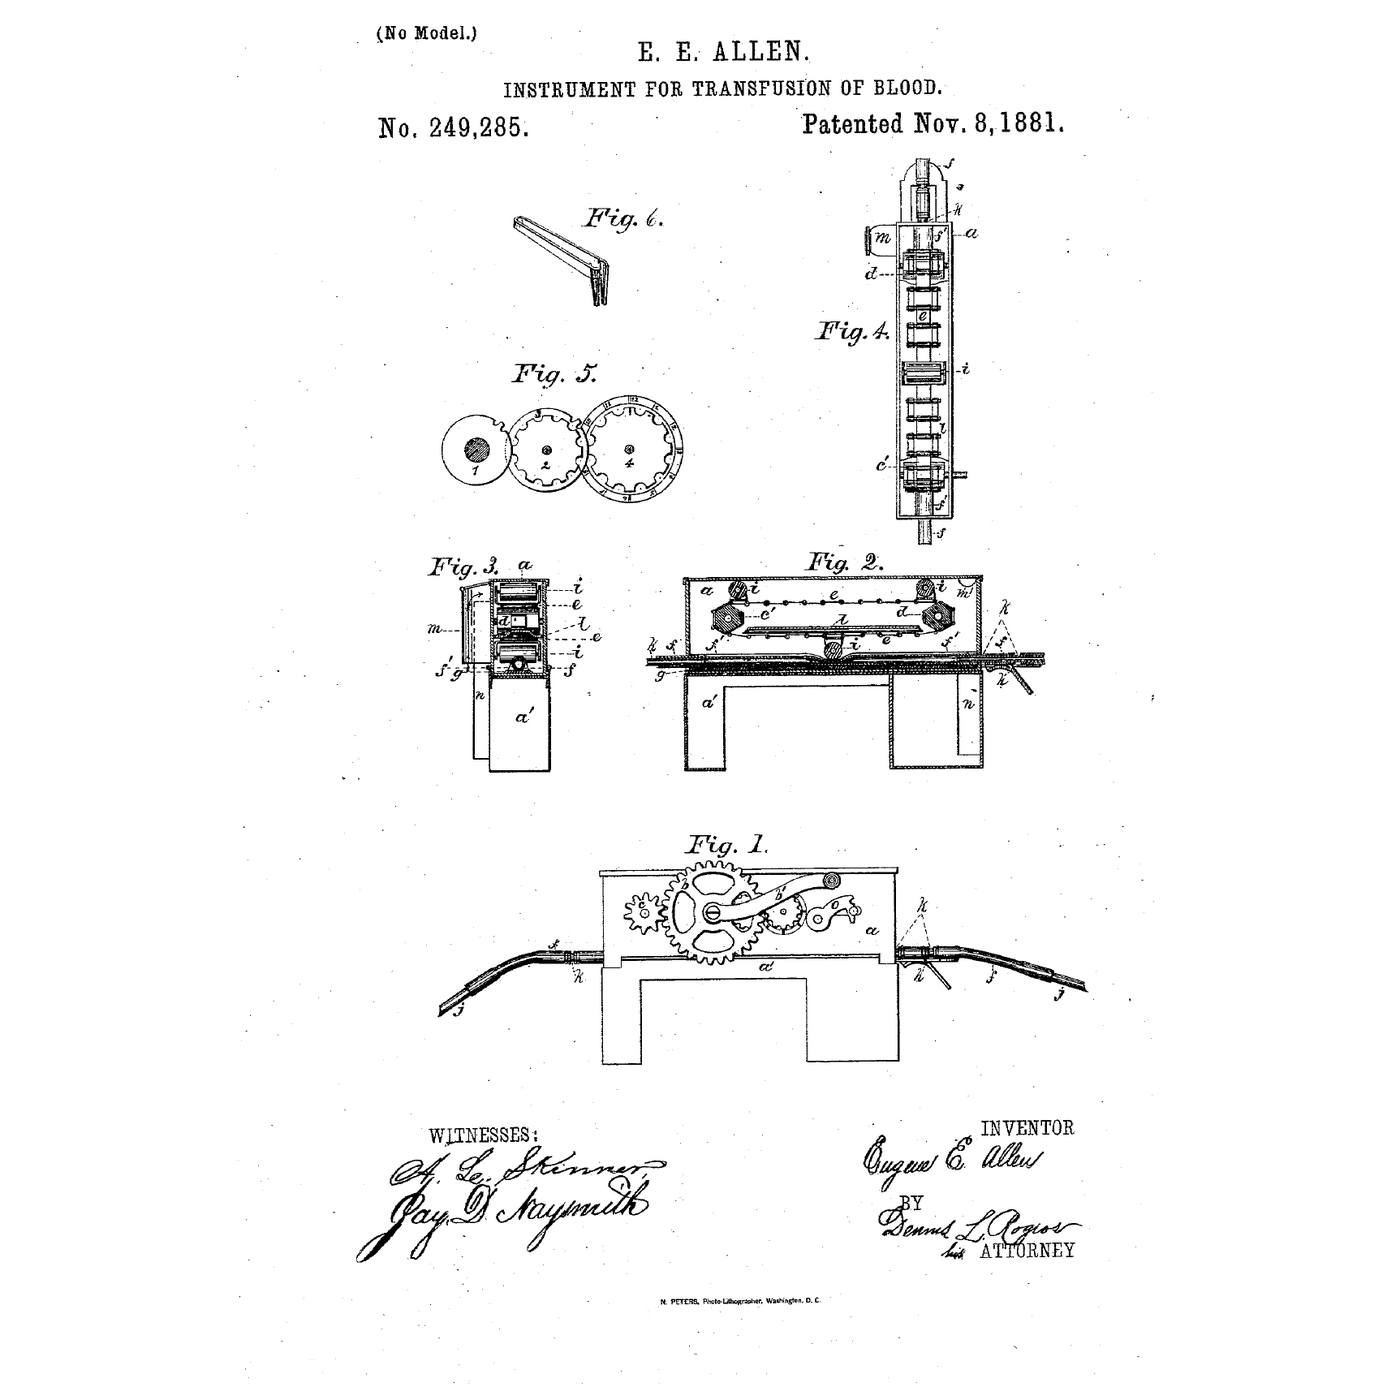
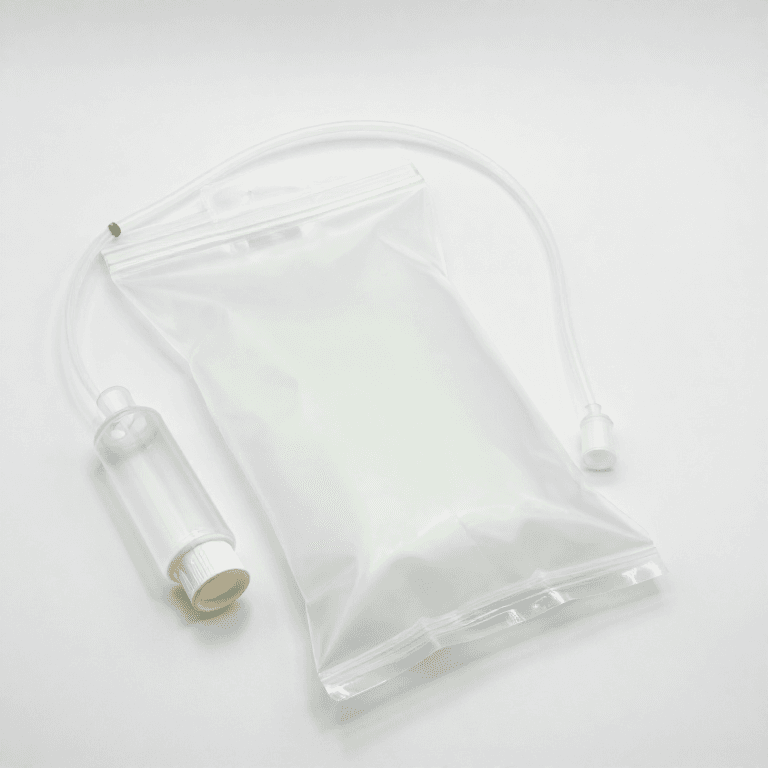
Bir hortumu iki parmağınızla sıkıp üzerinde kaydırın: önündeki sıvı ileri itilir, hortum parmaklarınızın arkasında geri yaylanıp yeniden dolar. Peristaltik pompanın bütün prensibi budur. Bir rotor, her biri esnek bir boruyu sıkıştırarak kapatan ve üzerinde yuvarlanan merdanelerini kavisli bir yol boyunca taşır. Sıvıya yalnızca borunun iç yüzeyi temas eder. Tıkanacak vana, sızdıracak conta yoktur; atılabilen bir boru dışında temizlenecek bir şey de yoktur. Bu yüzden bu pompa kan, hücre kültürleri, bir su şebekesine kimyasal dozlama, beton ve yazıcı mürekkebi için kullanılan pompadır. Rufus Porter ve J. D. Bradley bunu 1855'te kuyu pompası olarak patentledi ve her peristaltik pompanın hâlâ uymak zorunda olduğu kuralı yazdılar: boru **aynı anda iki yerde** kapatılmalıdır. 1881'de Eugene Allen aynı prensibi kan taşımak için kullandı; tam da kanın pıhtılaşabileceği bir vanası olmadığı için. Bu rung, bir step motor üzerine bunu inşa eder.
Orta
Yaklaşık 6 saat

Talimatlar

1

Önce boruyu seçin — diğer her şeyi o belirler

Boru pompanın kendisidir. İç çapı tur başına akışı belirler, duvar kalınlığı merdivenlerin ne kadar sıkıştırması gerektiğini belirler, malzemesi ise neyi taşıyabileceğini ve ne kadar dayanacağını belirler. Bu yapı için **silikon** hortum kullanın: her sıkıştırmadan sonra yuvarlak şeklini hızla geri kazanır; bu da merdivenin arkasındaki boşluğu yeniden doldurur. Şeffaf PVC hortum daha ucuz ve daha serttir — şekli daha yavaş geri kazanır, daha erken kalıcı yassı bir şekil alır ve yalnızca yavaş, ara sıra kullanıma uygundur. İç çapı ve duvar kalınlığını, kesilmiş bir uçta, dairenin etrafında birkaç noktadan kumpasla ölçün. Yassı sıkıştırılmış bir boru tam olarak **iki duvar kalınlığındadır**; bu, merdiven ile ray arasındaki başlangıç boşluğudur. Her iki sayıyı da not edin — ray, bir sonraki adımda bunlara göre tasarlanacaktır.

Bu adım için malzemeler:

Silikon HortumSilikon Hortum1 metre

Gerekli aletler:

Dijital Kumpas 6 İnçDijital Kumpas 6 İnç
2

Yazdırın: raydı, rotoru ve makaraları

Eğrisel bir rayı olan bir gövde yazdırın; ray, tüpün merkez çizgisine 25 mm yarıçapta olmalı ve **en az 180 derece** sarmalıdır — tüpün bir kolda girip diğer kolda çıktığı bir U şekli. 5 mm milli step motora bir prizma vidasıyla oturan üç kollu bir rotor yazdırın ve her kolun ucuna bir makine vidası üzerine bir kaykay rulmanı makara olarak takın. Sabit pimler yerine yuvarlanan rulmanlar kullanmak bir pompa ile bir tüp kesici arasındaki farktır: pim tüp boyunca sürtünür ve onu aşındırarak deler. Raydı, rotora doğru hareket ettirebilmeniz için yuvarlak delikli iki vidayla tutulan ayrı bir parça yapın. Bu ayar **tıkanma** (occlusion) — tüpün ne kadar sıkıştırıldığı — olup pompanın sahip olduğu tek ayardır. Tüpü rayın her iki ucunda yazdırılmış klipslerle sabitleyin; aksi halde makaralarla birlikte tüp, çekilip gerilene ve pompalamayı durdurana kadar kaymaya devam eder.

Bu adım için malzemeler:

PETG filamentPETG filament120 g
Bilyalı RulmanBilyalı Rulman3 adet
Makine vidalarıMakine vidaları10 adet
Adım motoruAdım motoru1 adet

Gerekli aletler:

FDM 3B yazıcıFDM 3B yazıcı
Dijital Kumpas 6 İnçDijital Kumpas 6 İnç
Alyan takımıAlyan takımı
Kablosuz MatkapKablosuz Matkap
Matkap Ucu TakımıMatkap Ucu Takımı
3

Tur başına akış ve iki-kapalı-yer kuralı

Jupyter defteri yükleniyor…
4

The drive: a stepper, a speed knob and a reverse button

A stepper motor is the right drive for a dosing pump: it turns a known angle per step, so the volume pumped is simply steps counted. This sketch reads a potentiometer for speed and a button to reverse — reversing is how you clear an air lock or empty a line back into its bottle. Set the driver's current limit before connecting the motor; a stepper run at the wrong current either stalls under the tube's resistance or overheats.
peristaltic_drive.inoarduino
/*
  peristaltic_drive.ino -- run a stepper-driven peristaltic pump at a set speed.

  Hardware: a NEMA 17 stepper on an A4988 (or DRV8825) driver board, a 10 k
  potentiometer for speed, and a push button to reverse.
  Wiring:   driver STEP -> D3, DIR -> D4, EN -> D8 (LOW = enabled)
            pot wiper -> A0, pot ends -> 5V and GND
            button    -> D2 and GND (internal pull-up)
  The driver's own VMOT must come from the 12 V supply, with a 100 uF capacitor
  across it at the board, and its current limit set BEFORE the motor is connected.
*/

const int PIN_STEP = 3;
const int PIN_DIR  = 4;
const int PIN_EN   = 8;
const int PIN_BTN  = 2;
const int PIN_POT  = A0;

const long STEPS_PER_REV = 200L * 16L;   // 1.8 deg motor, 1/16 microstepping
const float RPM_MIN = 2.0;
const float RPM_MAX = 150.0;

unsigned long lastStep = 0;
unsigned long interval = 0;              // microseconds between steps
bool forward = true;
bool lastBtn = HIGH;

void setup() {
  pinMode(PIN_STEP, OUTPUT);
  pinMode(PIN_DIR, OUTPUT);
  pinMode(PIN_EN, OUTPUT);
  pinMode(PIN_BTN, INPUT_PULLUP);
  digitalWrite(PIN_EN, LOW);
  digitalWrite(PIN_DIR, HIGH);
  Serial.begin(9600);
}

void loop() {
  // speed from the pot, re-read every loop so turning it takes effect at once
  float rpm = RPM_MIN + (RPM_MAX - RPM_MIN) * analogRead(PIN_POT) / 1023.0;
  interval = (unsigned long)(60.0e6 / (rpm * STEPS_PER_REV));

  // reverse on a button press (edge, not level), to clear an air lock
  bool b = digitalRead(PIN_BTN);
  if (b == LOW && lastBtn == HIGH) {
    forward = !forward;
    digitalWrite(PIN_DIR, forward ? HIGH : LOW);
    Serial.println(forward ? F("forward") : F("reverse"));
    delay(30);                           // crude debounce
  }
  lastBtn = b;

  unsigned long now = micros();
  if (now - lastStep >= interval) {
    lastStep = now;
    digitalWrite(PIN_STEP, HIGH);
    delayMicroseconds(2);
    digitalWrite(PIN_STEP, LOW);
  }
}

/*
  CALIBRATE, don't trust the arithmetic:
   1. Run into a graduated cylinder for exactly 100 rotor turns (count them on
      the serial print, or time them at a known rpm).
   2. Volume / 100 is your mL per turn. Compare it with the notebook's figure.
   3. Repeat with the outlet lifted 1 m higher. If the figure drops, the
      rollers are not closing the tube fully -- raise the occlusion.
*/

Bu adım için malzemeler:

Arduino Uno R3Arduino Uno R31 adet
Adım motoru sürücüsüAdım motoru sürücüsü1 adet
PotansiyometrePotansiyometre1 adet
Jumper KablolarJumper Kablolar1 takım

Gerekli aletler:
Arduino IDE Kurulu BilgisayarArduino IDE Kurulu Bilgisayar
Doğru akım güç kaynağıDoğru akım güç kaynağı
5

Tıkanmayı ayarlayın ve bir su sütununa karşı kalibre edin

Rulolar boruya zar zor değecek şekilde, raylı parçayı geri çekilmiş halde başlatın. Girişi bir miktar boyalı suyun bulunduğu bir behere koyun, çıkışı derecelendirilmiş bir silindire yönlendirin ve pompayı yavaşça çalıştırın. Raylı parçayı her seferinde biraz içeri doğru hareket ettirin. Başlangıçta pompa neredeyse hiçbir şey iletmez: rulolar sıvıyı ileri iter ama sıvı onların yanından geri kayar. Aralık borunun et kalınlığının yaklaşık iki katına ulaştığında akış aniden artar. Şimdi çıkışı girişin bir metre üzerine kaldırın ve boyaya bakın: rulo geçişleri arasında geriye doğru sürünüyorsa raylı parçayı biraz daha kapatın. Boya tutunur tutunmaz durun. Bunun ötesine geçmeyin. Her ekstra kesir milimetre, her geçişte boruyu ezer ve ömrünü kısaltır, ama daha fazla akış sağlamaz. Şimdi kalibre edin: silindire 100 devir sayın, bölün ve defterdeki değerle karşılaştırın. Gerçek pompa, rulolar arasında boru tam olarak yuvarlak şeklini geri kazanamadığı için daha az iletir. Doza edici bir pompanın çalıştığı değer, hesaplanan değil, ölçülen bu sayıdır.

Bu adım için malzemeler:

SuSu1 litre
Gıda boyası (akış görselleştirme boyası)Gıda boyası (akış görselleştirme boyası)1 damla

Gerekli aletler:
Dereceli silindirDereceli silindir
KronometreKronometre
Alyan takımıAlyan takımı
Şerit MetreŞerit Metre
6

Darbeler ve tüp aşınması

Jupyter defteri yükleniyor…
7

Akış sapmış: nedenini bulun

Peristaltik bir pompanın akışı, ancak borusu ve okluzyonu kadar iyidir. Kalibre edilmiş tur başına mililitreyi değiştiren arızalar, kontrol edilmesi gereken sırayla aşağıda verilmiştir.

Flow

Loading...
8

Geçmiş ve bağlam

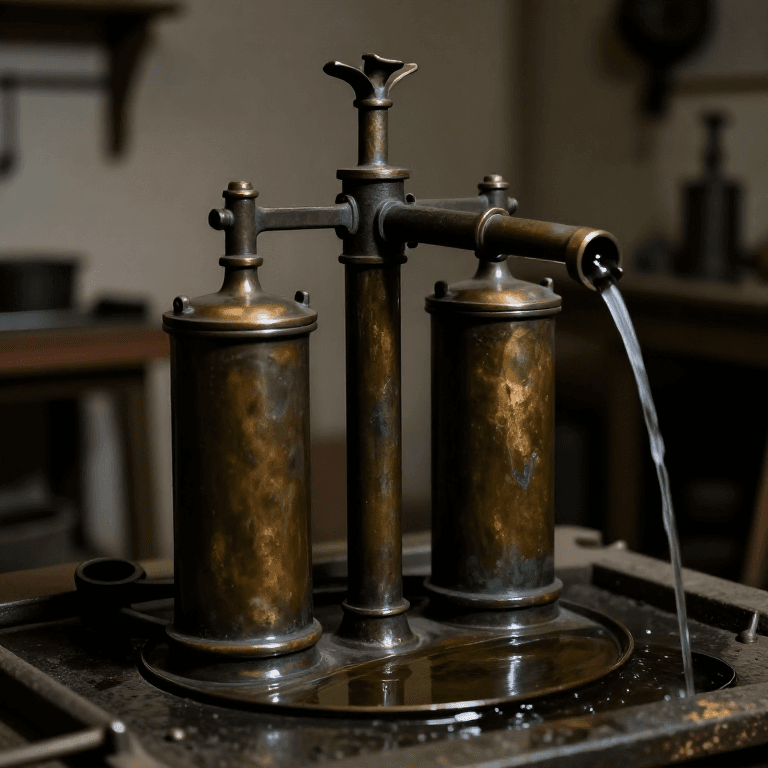
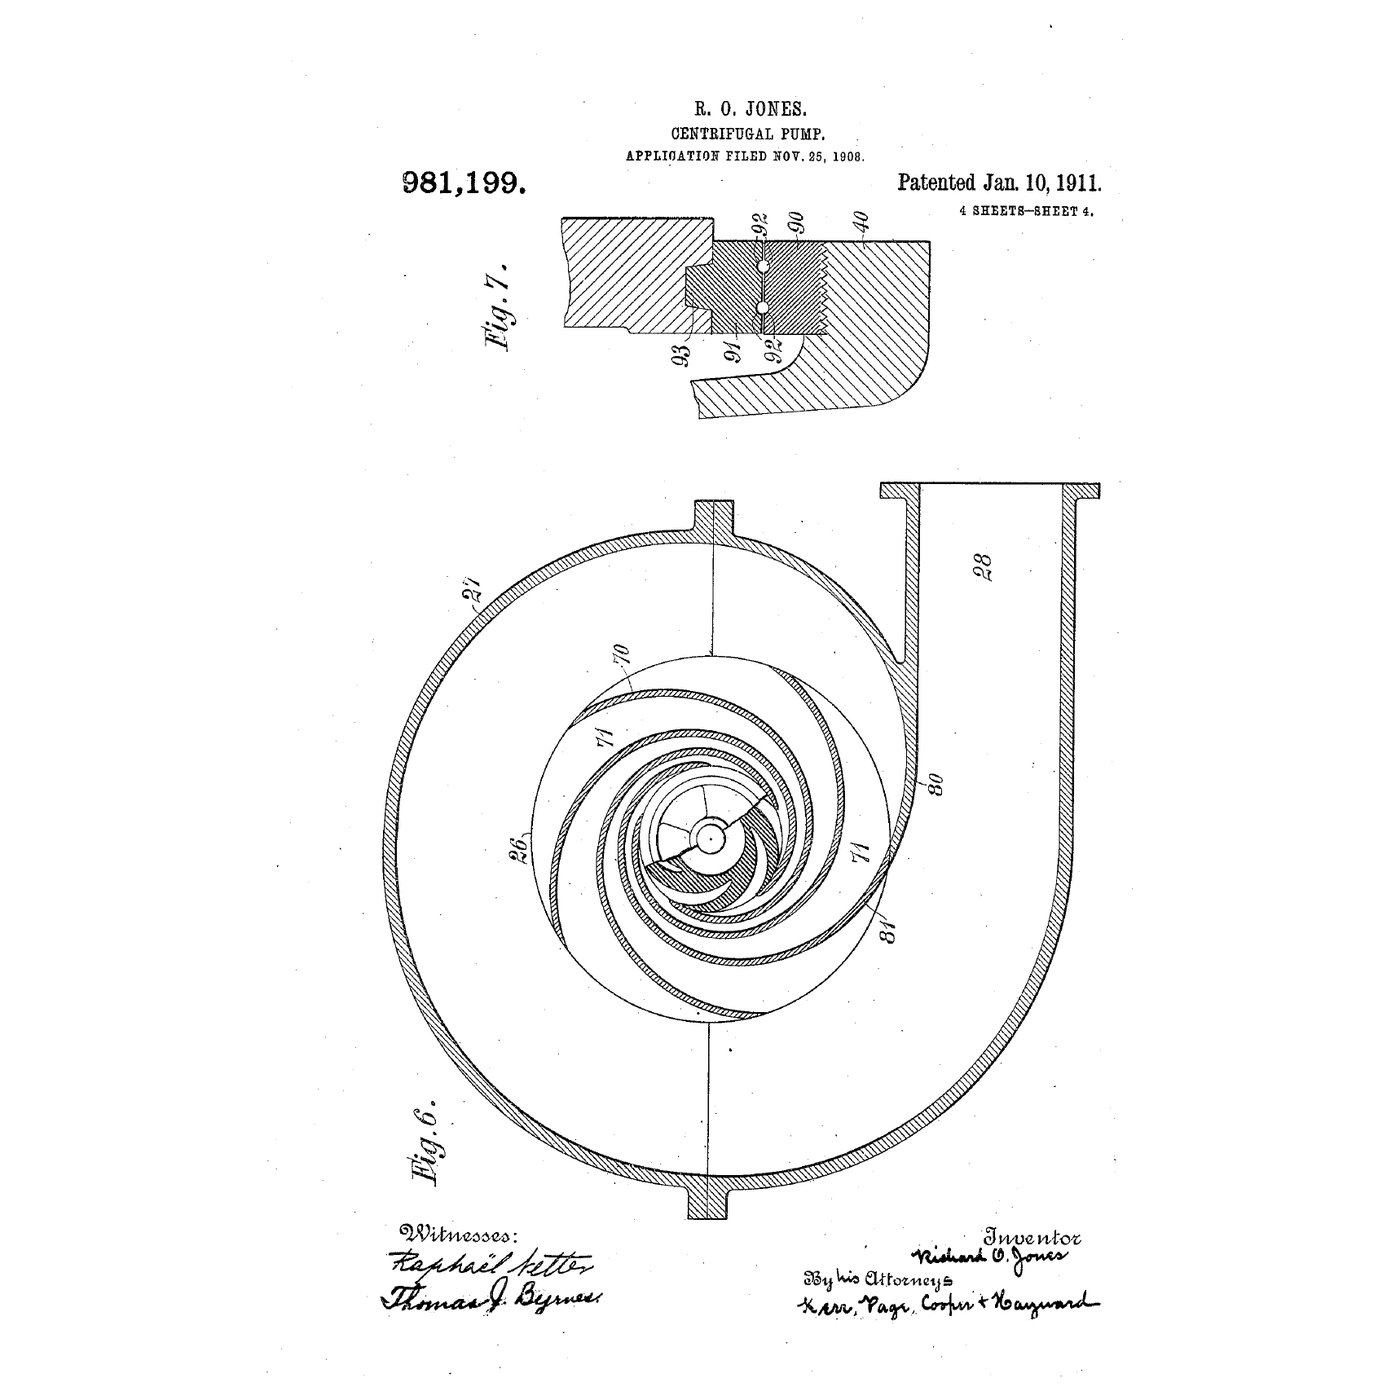
**US 12,753, 'Elastic-Tube Pump' (Elastik Borulu Pompa), Rufus Porter (Washington DC) ve J. D. Bradley (Brattleboro, Vermont), 17 Nisan 1855 tarihli.** Porter, Scientific American'ın kurucusuydu. Patent, o tarihte yalnızca on yıldır ticari olarak bulunan vulkanize kauçuk hortumu anlatır; hortum silindirik bir yüzeye sabitlenir ve bir silindir tarafından ezilerek ilerletilir. Patent ayrıca pompanın çalışmasını sağlayan koşulu belirtir: hortum iki yerde *"aynı anda kapatılmalıdır"*. Bunu sağlamanın yollarından biri olarak, hortumun tam bir tur sarılması önerilmiştir.
Adım 8 - Image 1

Malzemeler

11

Gerekli Aletler

10

CC0 Kamu Malı

Bu plan CC0 lisansıyla yayınlanmıştır. İzin almadan kopyalayabilir, değiştirebilir, dağıtabilir ve herhangi bir amaçla kullanabilirsiniz.

Planı üzerinden ürün satın alarak Maker'ı destekleyin, böylece Maker Komisyonu Satıcılar tarafından belirlenen komisyonu kazanırlar veya bu Planın yeni bir versiyonunu oluşturun ve gelir paylaşımı için kendi Planınıza bağlantı olarak ekleyin.

Tartışma

(0)

Giriş yapın tartışmaya katılmak için

Yorumlar yükleniyor...