협업
예술
뷰티 및 웰니스
공예
문화 및 역사
엔터테인먼트
환경
음식 및 음료
역공학
과학
스포츠
기술
웨어러블
번역됨


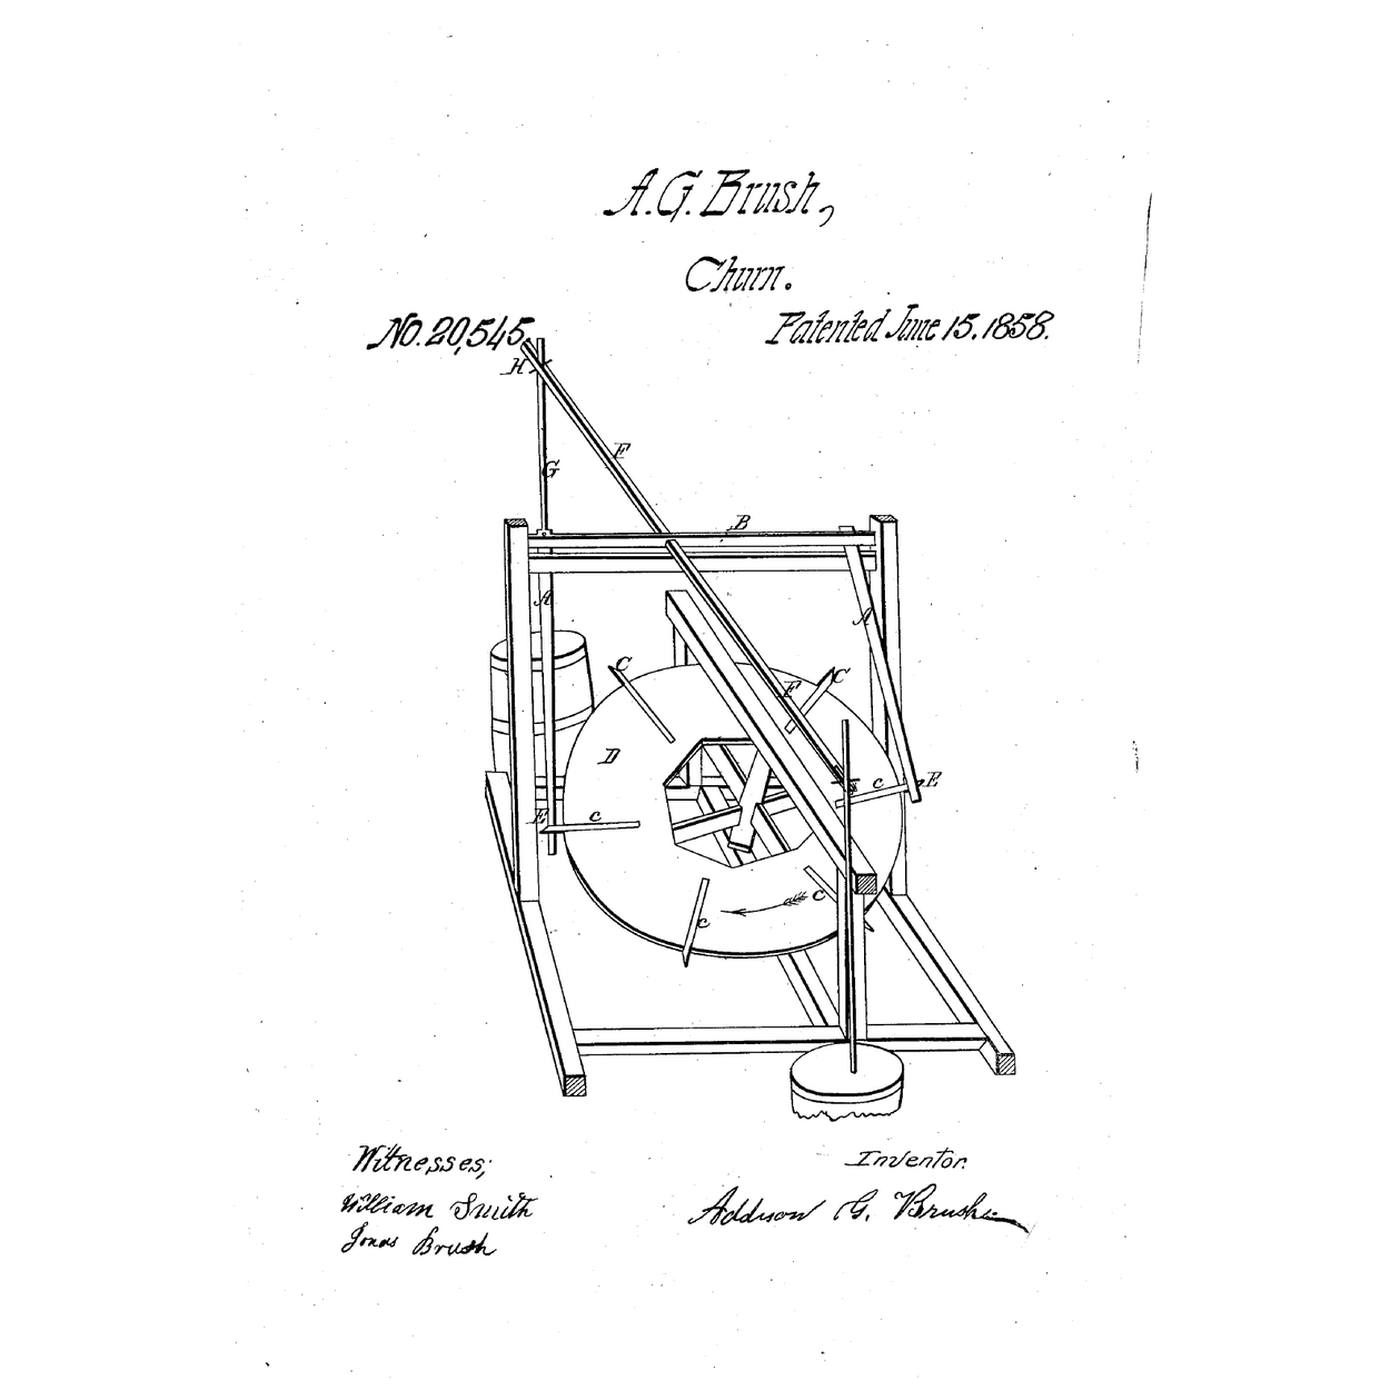
개 동력 태핏 교반기: 트레드휠의 태핏이 디셔를 움직이는 축을 흔든다
펜실베이니아주 그레이트 벤드의 애디슨 G. 브러시는 1858년 6월 15일자 미국 특허 20,545호를 받았다. 이 특허는 개 교반기의 경사진 트레드휠로 기어나 풀리 없이 교반기를 작동시키는 것이다. 휠 테두리의 짧은 팔이 축에 매달린 두 팔을 밀면, 양쪽에 하나씩 있는 축이 흔들리고, 축에 달린 팔이 로드를 통해 디셔를 움직인다.
이 단계에서는 개가 쓸 수 있도록 실물 크기로 제작하며, 두 개의 버킷 교반기를 작동시킨다.
고급
약 3일
안내
1
1
타이밍, 경사 및 스트로크
타이밍, 경사 및 스트로크
Jupyter 노트북 불러오는 중…
2
2
일반 교반기의 작동 방식
일반 교반기의 작동 방식
브러시로 일반 교반기의 교반봉을 작동시켰으며, 여기에는 교반봉이 달린 두 개의 통이 있다.
3
3
트레드휠 동력, 그 이전
트레드휠 동력, 그 이전
보행자가 발을 디뎌 바퀴를 돌렸다. 여기서는 개가 경사진 바퀴 위를 걷고 있다.
4
4
US 20,545 특허 참조
US 20,545 특허 참조
"팔 A의 끝부분 E는 트레드 휠의 돌출 팔 c에 의해 움직여져, 돌출 팔 c 위로 미끄러지거나 빠져나갈 때까지 이동한다. 그때 다른 팔 A의 아래쪽 끝은 즉시 트레드 휠 반대편의 다른 돌출 팔 c에 걸려, 첫 번째 팔 A와 반대 방향으로 움직이게 된다…"
5
5
플랫폼과 경사면
플랫폼과 경사면
70mm 각재로 2470 x 2300mm 크기의 플랫폼을 만드십시오: 길이 2300mm인 측면 빔 두 개, 그 사이에 양쪽 끝 빔 두 개와 길이 2330mm인 중앙 빔을 3인치 나사로 고정합니다. 앞쪽 지면에 2470mm 문턱재를 깔고 3개의 스트랩 힌지로 앞 빔에 연결합니다. 뒤쪽 각 모서리 아래에 콘크리트 블록을 쌓으십시오: 블록 하나당 경사가 약 5도씩 올라갑니다. 우리는 세 개를 사용하며, 이는 14.3도입니다. 각도 측정기로 확인하십시오.
이 단계의 재료:
 각재7 개
 나사못40 개
 철 긴 경첩3 개
 콘크리트 블록6 개
필요한 도구:
 손톱(핸드소)
 무선 드릴
 드릴 비트 세트
 줄자
 수평계
 각도기 / 각도 측정기
6
6
바퀴와 축
바퀴와 축
18mm 합판 두 겹을 접착제로 붙이고 나사로 고정하여 지름 1700mm의 원반을 만들되, 두 번째 겹의 이음새는 첫 번째 겹과 엇갈리게 한다. 그 아래에 림 쪽 폭 150mm의 링과 300mm 정사각형 허브 블록을 접착제로 붙인다. 개의 손잡이를 위해 150mm에서 680mm 바깥까지 소나무 쐐기 8개를 나사로 고정한다. 중앙 빔 위에는 플랜지 베어링 하나를, 그보다 200mm 위의 브리지에는 또 하나를 볼트로 고정한다. 30mm 강철 축을 두 베어링과 허브를 관통해 위로 넣고, M10 볼트로 허브에 가로 볼트 체결한다.
이 단계의 재료:
 합판5 개
 목공용 접착제1 개
 #8 × 1인치 나무 나사120 개
 소나무 판재2 개각재1 개
 플랜지 베어링2 개
 강철 축 30 mm1 개
 육각 볼트 세트 M101 개
필요한 도구:
 직소무선 드릴드릴 비트 세트
 클램프
 멍키스패너
 사포
7
7
다섯 개의 태펫
다섯 개의 태펫
목재에서 길이 300mm의 태펫 다섯 개를 자르십시오. 각 태펫을 바퀴 위에 두 개의 캐리지 볼트로 고정하되, 700mm 지점에서 림 바깥으로 150mm 지난 위치까지 걸쳐 놓고, 각각 72도 간격으로 배치하십시오.
이 단계의 재료:
각재1 개 둥근머리 볼트10 개
 평와셔10 개
 나일론 인서트 로크 너트10 개
필요한 도구:
손톱(핸드소)무선 드릴드릴 비트 세트멍키스패너8
8
축 B와 암 A
축 B와 암 A
각 측면 빔의 중앙에 높이 1340 mm의 기둥을 세우고, 앞뒤를 3인치 나사로 보강합니다. 각 기둥의 안쪽 면, 위에서 1260 mm 지점에 플랜지 베어링을 볼트로 고정하고, 왼쪽 기둥에는 40 mm 구멍을 뚫습니다. 길이 2655 mm의 30 mm 축을 이 구멍들에 통과시킵니다. 양쪽 측면마다 축에서 길이 960 mm의 암을 매달되, 암의 안쪽 면은 림 바깥쪽으로 20 mm, 발끝은 태펫 상단보다 45 mm 아래에 위치하도록 하고, 축에 교차 볼트로 고정합니다.
이 단계의 재료:
각재3 개플랜지 베어링2 개강철 축 30 mm1 개육각 볼트 세트 M101 개나사못16 개평와셔8 개필요한 도구:
손톱(핸드소)무선 드릴 스페이드 비트 세트멍키스패너수평계줄자
9
9
F팔, 막대 G와 교반기
F팔, 막대 G와 교반기
왼쪽 기둥 바깥쪽의 축에 760mm 길이의 팔 F를 직각이 되도록 가로볼트로 고정합니다. 점 H를 위해 축의 양쪽으로 각각 330mm 떨어진 곳에 구멍을 뚫습니다. 소나무를 세로로 켜서 45 x 20mm 크기의 막대 G 두 개를 만들고, 여러 개의 구멍을 뚫은 후 각 막대를 F의 양 끝에 M10 볼트로 하나씩 고정합니다. 각 막대의 아랫부분에 길이 240mm의 판자 두 개를 십자로 교차시켜 나사로 고정하여 교반기로 사용하고, 각 통 뚜껑에 홈을 파고, 교반기가 바닥에서 40mm 위에서 멈추도록 각 막대 아래에 통을 놓습니다.
이 단계의 재료:
각재1 개소나무 판재2 개육각 볼트 세트 M101 개나일론 인서트 로크 너트4 개#8 × 1인치 나무 나사8 개 20리터 양동이2 개
필요한 도구:
손톱(핸드소)직소무선 드릴드릴 비트 세트스페이드 비트 세트멍키스패너10
10
개 울타리 막대
개 울타리 막대
뒤쪽 빔의 중심에서 오른쪽으로 450 mm 떨어진 위치에 기둥을 세우고, 그 기둥에서 바퀴 위로 막대를 걸쳐 설치하되, 막대의 아랫면이 바퀴에서 430 mm 위에 오고 끝부분이 바퀴 중심에서 뒤쪽으로 450 mm 떨어지도록 합니다. 막대 아래를 보강 브레이스로 받치십시오. 목줄을 걸 수 있도록 막대 끝부분 아래에 아이볼트를 설치하십시오.
이 단계의 재료:
각재2 개나사못12 개 아이볼트1 개
필요한 도구:
손톱(핸드소)무선 드릴드릴 비트 세트멍키스패너11
11
3D로 본 제작물
3D로 본 제작물
이 제작물의 FreeCAD 모델은 세 개의 블록으로 구성됩니다: 앞쪽 문턱에 경첩으로 연결된 플랫폼, 림 링, 돌기(클리트), 다섯 개의 태핏이 있는 바퀴, 태핏에 맞닿은 암 A가 있는 기둥과 축 B, 두 개의 버킷 교반기(churn)로 이어지는 로드 G가 달린 암 F, 그리고 도그 바.
12
12
개를 훈련시키고 버터를 젓는다
개를 훈련시키고 버터를 젓는다
하네스를 사용하고, 목줄은 절대 쓰지 말 것. 아이볼트에 고정하여 개가 경사면을 바라보며 중앙의 오른쪽에 서도록 한다. 한 블록에서 간식을 주면서 개가 차분하게 걸을 때까지 시작한다. 각 통에 약 15 °C의 생크림 약 9리터를 붓고, 온도계로 확인한 뒤 뚜껑을 덮는다. 스톱워치로 작업 시간을 잰다. 버터가 엉기면 버터밀크를 따라 버리고, 버터를 차가운 물에 맑은 물이 나올 때까지 씻은 뒤, 소금 한 꼬집을 넣어 섞고 무게를 잰다.
이 단계의 재료:
 개 하네스1 개
 물그릇1 개
 생크림18 l
 굵은 천일염1 개
 물1 개
필요한 도구:
 꽂아 두는 프로브 온도계
 스톱워치
 디지털 주방 저울
 큰 스테인리스강 믹싱볼
13
13
문제 해결
문제 해결
개 동력 교반기 문제 해결.
Flow
Loading...
14
14
역사와 솔직한 한계
역사와 솔직한 한계
**Addison G. Brush**, 미국 펜실베이니아주 서스쿼해나 카운티 그레이트 벤드 출신, 미국 특허 20,545호, 1858년 6월 15일, "Operating Churns". 그는 원주 부근에서 운동을 안정시키고 고르게 하기 위해 답력 바퀴(tread-wheel)를 더 무겁게 만들었고, 두 개의 교반기를 작동시킬 수 있는 팔 F의 길이로 행정(stroke)을 설정했으며, 프레임 측면을 들어 올림으로써 힘과 행정의 속도를 얻었습니다. 그는 태핏이 달린 회전 플랫폼이 팔 A, A, F와 축 B를 통해 디셔(dasher)를 작동시키는 것을 청구했습니다. 그는 치수를 제시하지 않았습니다. 우리의 다섯 태핏 타이밍, 거더용 베어링에 설치된 강철 축, 도그 바(dog bar), 그리고 버킷은 우리의 것입니다. 로드 G는 행정에 걸쳐 약 2도 기울어지므로 뚜껑 슬롯은 여유 있게 유지하십시오.
재료
21- 7 개플레이스홀더
- 68 개플레이스홀더
- 3 개플레이스홀더
- 6 개플레이스홀더
- 5 개플레이스홀더
- 1 개플레이스홀더
- 128 개플레이스홀더
- 2 개플레이스홀더
- 2 개플레이스홀더
- 1 개플레이스홀더
- 3 개플레이스홀더
- 10 개플레이스홀더
- 18 개플레이스홀더
- 14 개플레이스홀더
- 2 개플레이스홀더
- 1 개플레이스홀더
- 1 개플레이스홀더
- 1 개플레이스홀더
- 18 l플레이스홀더
- 1 개플레이스홀더
- 1 개플레이스홀더
필요 도구
15- 플레이스홀더
- 1 vendor sell this, none ship to you yet플레이스홀더
- 플레이스홀더
- 1 vendor sell this, none ship to you yet플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 1 vendor sell this, none ship to you yet플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 플레이스홀더
- 플레이스홀더
이 블루프린트로 만드는 것


관련 블루프린트
이 블루프린트들은 지식을 공유합니다 — 기술, 재료 또는 원리


CC0 퍼블릭 도메인
이 블루프린트는 CC0로 공개되었습니다. 어떤 목적으로든 자유롭게 복사, 수정, 배포 및 사용할 수 있습니다.
제품 구매를 통해 메이커를 지원하세요. 판매자가 설정한 메이커 커미션 을 받거나, 이 블루프린트의 새로운 반복을 만들어 연결로 포함시킬 수 있습니다.